
Phân loại bằng thị giác SCARA: Lập bản đồ tọa độ và kiểm chứng lỗi chọn lọc
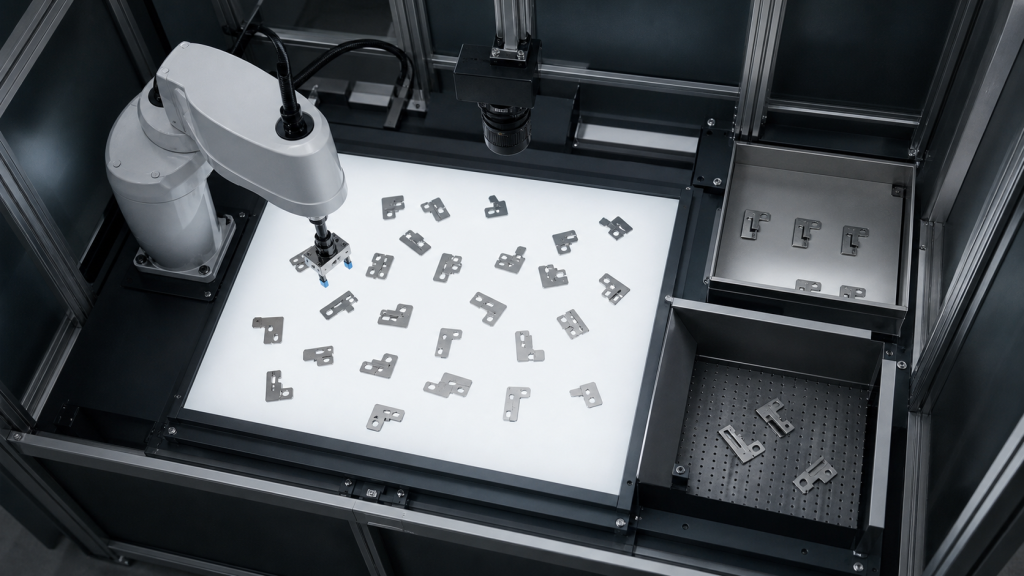
Lập kế hoạch phân loại bằng thị giác SCARA dựa trên ánh sáng, tính hợp lệ của hình ảnh, hiệu chuẩn camera-robot, quy tắc điểm gắp, xác nhận nắm bắt, định tuyến vật thể bị loại bỏ và phục hồi.
Các cơ cấu khóa liên động điều khiển máy tiện robot: Mâm cặp, cửa, chi tiết
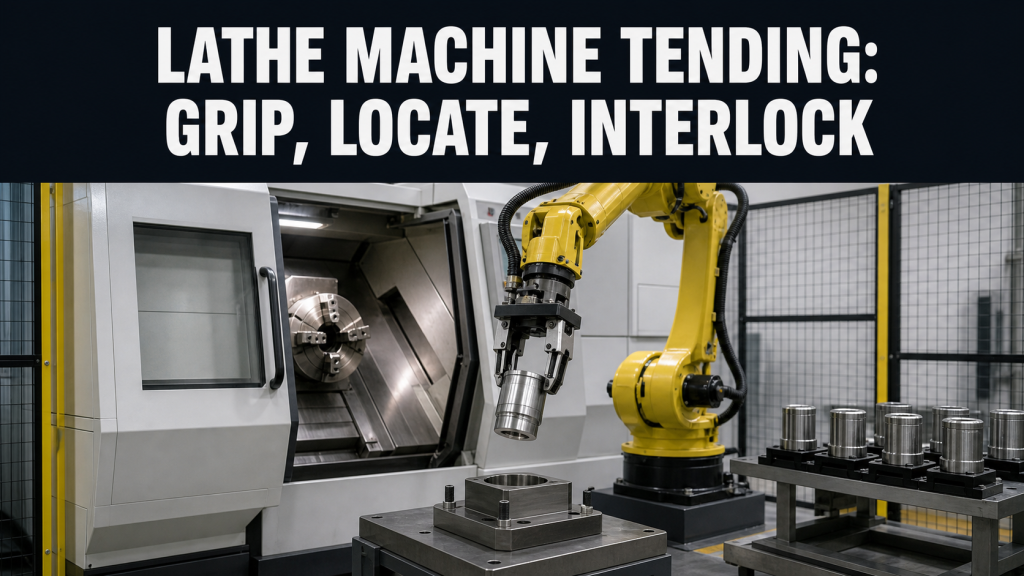
Lập kế hoạch các thao tác điều khiển tự động cho máy tiện robot dựa trên các mốc chuẩn của phôi và thành phẩm, trạng thái cửa và mâm cặp, sự hiện diện của chi tiết, kiểm soát phoi, phục hồi và nghiệm thu.
Gia công mài vỏ động cơ tại hai trạm: Cân bằng tế bào
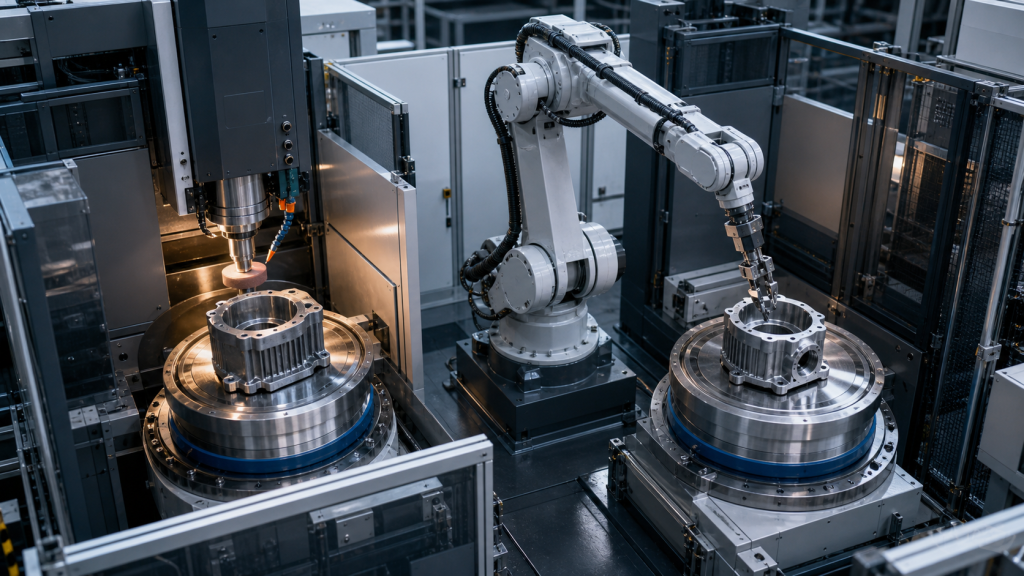
Lập kế hoạch mài vỏ động cơ hai trạm dựa trên việc kiểm soát điểm chuẩn, sự phối hợp giữa các trạm, hành trình của robot, thời điểm tắc nghẽn, phục hồi và bằng chứng nghiệm thu.