
ロボットを構成する部品はたくさんあります。の ロボットアーム エリアは最も目立つものであり、人々が目にするものです。ほとんどの作業を処理する部分でもあります。しかし、ほとんどの重労働をバックグラウンドで実行する、あまり注目されない別の部分があります。それがエンベロープです。
エンベロープとは何なのか、エンベロープがなぜ重要なのか、今日の製造現場で使用されているロボット作業エンベロープの種類、そしてエンベロープがもたらす利点について見ていきます。最後まで読んでロボット アプリケーションに関する知識を深めてください。
作業用エンベロープとは何ですか?
出典:Pinterest
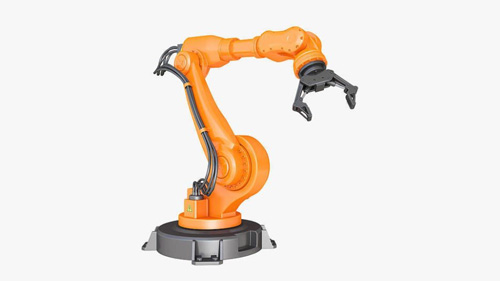
作業範囲はロボットの移動範囲です。産業用ロボットには、移動するための脚や車輪が付いていません。コストは 1 か所で固定されており、コストを保持して安定性を与える基盤は作業エンベロープと呼ばれます。のときに作られる形状です。 ロボットマニピュレーター タスクを処理するためにあらゆる方向に動き回ります。ロボットが到達できる最大距離は、作業範囲のサイズによって決まります。
これが意味することは、一言で言えば、ロボットは作業範囲の範囲内でのみ実行できるということです。ロボット アームにあらゆる柔軟性を与えることもできますが、ロボット アームができる最大限のことは作業範囲によって異なります。作業範囲のルールに対抗できる唯一のロボットはガントリー ロボットです。ロボットアームが期待どおりに機能する可能性を維持するには、作業範囲を慎重に設計する必要があります。
作業用エンベロープが重要な理由
出典:Pinterest
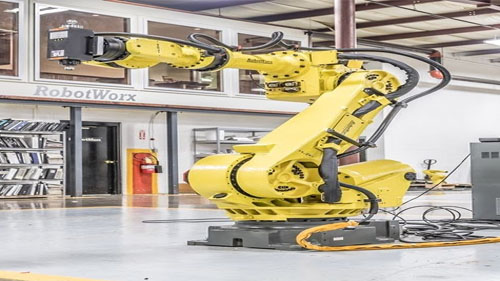
作業エンベロープはロボット アームへのひもとして機能します。ロボット アームが到達できる領域を定義します。これは、工場の床で怪我が発生する可能性を減らす安全ゾーンを作成するため、人間がロボットと一緒に作業している場合に便利です。選ぶときは 産業用ロボット 植物の場合、ロボットで行うことを選択したすべてがエンベロープに左右されるため、エンベロープのタイプとサイズに細心の注意を払う必要があります。
できるだけ広いスペースをカバーするロボットが必要な場合は、より大きな作業範囲を備えたロボットを選択してください。しかし、それは宇宙に関連する新たな問題を再び引き起こすでしょう。通常、作業領域が大きくなるとマシンも大きくなり、そのためのスペースが不足すると、思ったように物事がうまくいきません。
ロボットワークエンベロープの種類
出典:Pinterest
製造業界全体で使用されているロボットの作業範囲には、約 7 種類の標準的なタイプがあります。それぞれに、特定の種類の作業に適した独自の形状とデザインが定義されています。それらには以下が含まれます。
直交作業範囲: これは直交構成の範囲であり、直方体の形状をしています。作業範囲の内外にはデッド ゾーンがなく、この範囲を使用するロボットは、負担を感じることなく、処理可能な最大ペイロードを自由に操作できます。これは、直交ロボットやガントリー ロボットに見られる種類の作業範囲です。
円筒形作業範囲: 名前が示すように、これは円筒形の構成で、中が空洞になっているため、ロボット アームの伸縮が著しく制限されます。この構造により、ロボット構造の内側と周囲に大きなデッド ゾーンが作成されます。このタイプの範囲を使用するロボットは、大きな動きを必要としない、素早い小規模タスクに適しています。
極作業範囲: これは、2つの部分球体の間にある空間を掃引する構成です。この設計では、ロボットアームが垂直面と水平面で実行できる最大角度移動が制限されます。これらの物理的制限により、ロボットの上下に非常に大きなデッドゾーンが生じるという残念な結果が生じます。これは、
Polar ロボットに見られる作業範囲です。
回転作業範囲: これは、通常、利用可能な床面積よりも大きい範囲を持つユニークな構成です。簡単に言うと、ロボット アームは、完全な球体または部分的に開いた球体である非常に大きく広い作業範囲の上に立っています。作業範囲に関する限り、これは最も複雑な構成の 1 つです。
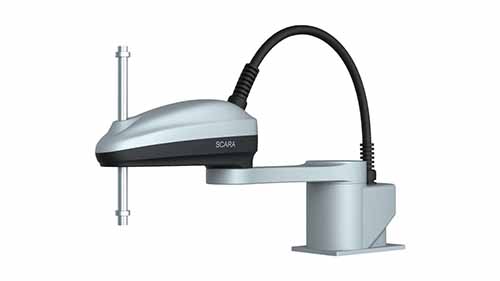
SCARA作業範囲:これは、 スカラロボット 通常は心臓や腎臓のような形をしています。中央を通る目立つ中空の円があり、これにより非常に大きな水平面での操作が可能になり、横方向の動きが容易になります。ただし、上に上がるスペースはほとんど残っていないため、垂直方向の動きが制限されます。
脊椎作業範囲: これは、これまでに見た中で最もシンプルな作業範囲です。半球形の作業範囲の中に脊椎ロボットが 1 つだけ配置されており、ロボット アームがどの方向にでも自由に操作できる十分なスペースがあります。構造全体のサイズは、脊椎にある関節の数によって決まります。
振り子構成: これは、セグメント化された断面を持つ馬蹄形に似た構成です。作業範囲は少し制限されますが、この設計の利点は、ロボットを作業範囲のどの位置でも、手元のタスクに都合の良い位置に取り付けることができることです。これにより、効率を最大化するために最適な場所に自由に配置できます。
作業エンベロープの解釈
私たちが明確に確立したように、各作業エンベロープは、それらが適した正確な機能を定義するさまざまな特性を生成する複雑な設計を持っています。ただし、これは、目の前にある最初の作業領域を選択し続けることができるという意味ではありません。ロボットの動作範囲を解釈する際には注意が必要です。これが重要である理由は次のとおりです。
この場合、エンベロープはロボットのアームが到達できる作業容積を表すことに注意する必要があります。この点がどこにあるかを知っておく必要がありますが、ほとんどの場合、この点はエンド エフェクタの取り付けプレートの中心にあります。これにより、エンドエフェクタが保持している可能性のあるすべてのツールが効果的に除外されます。
作業範囲内にはロボット アームがまったく到達できない領域があることに注意する必要があります。これらはデッドゾーンであり、状況を変えるためにできることは何もありません。
記載されている最大積載量は、特定のアーム スパン内でのみ達成可能であり、これを混同したり、最大到達範囲とみなしたりしないでください。
結論
作業エンベロープは、ロボット アームやその他の機械が機能するために不可欠です。これらはロボット アームの形状と設計を決定する上で大きな役割を果たします。これら 7 つのタイプは世界中で広く使用されていますが、おそらく、まだ主流になっていない他の新しいバリエーションも作成されています。作業エンベロープと、パフォーマンスを向上させるためにそれらを調整する方法の詳細については、 私たちのウェブサイトをチェックしてください あなたが答えたかもしれないすべての質問を用意してください。