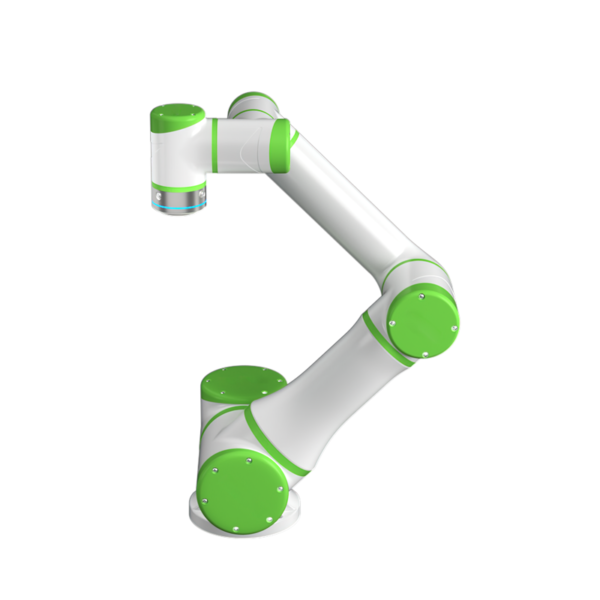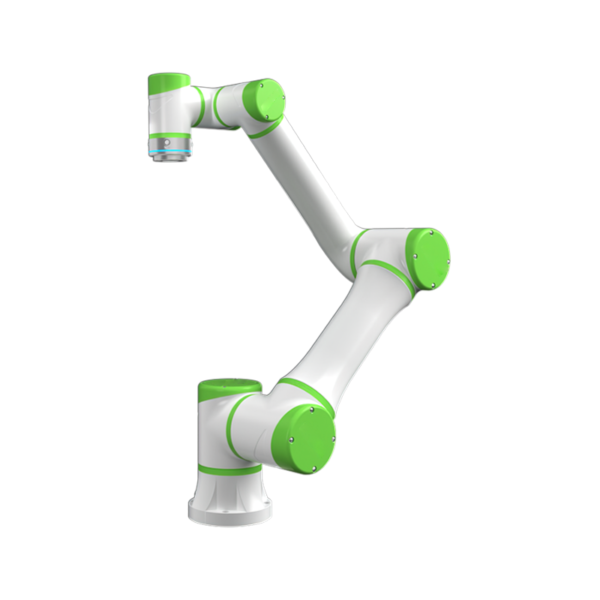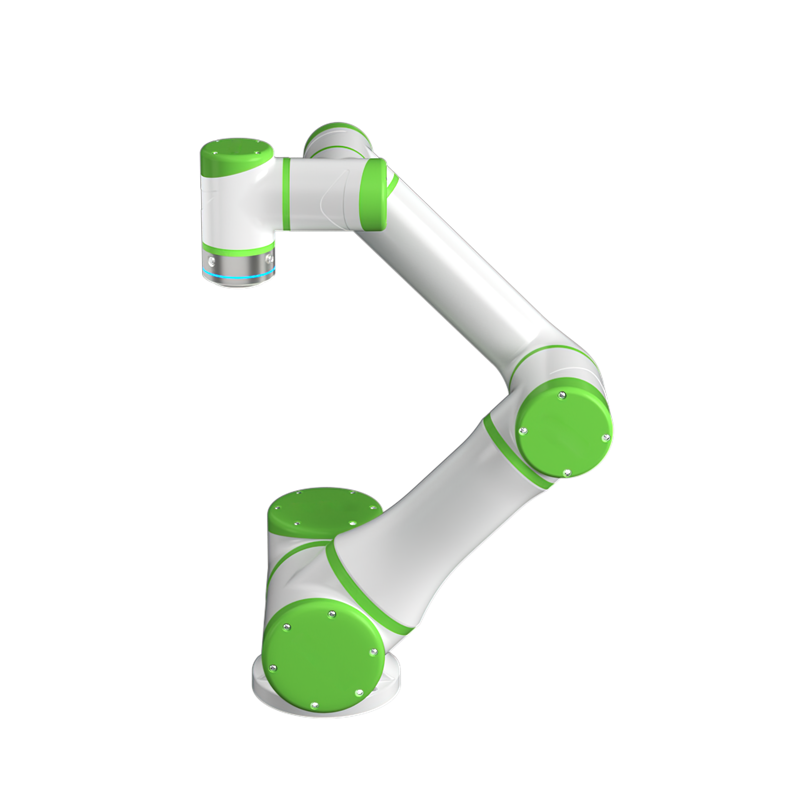
| Mẫu | R18-095S | |
| Lưới cánh tay robot Eeight (không có cáp) |
35kg | |
| Khối hàng | 18kg | |
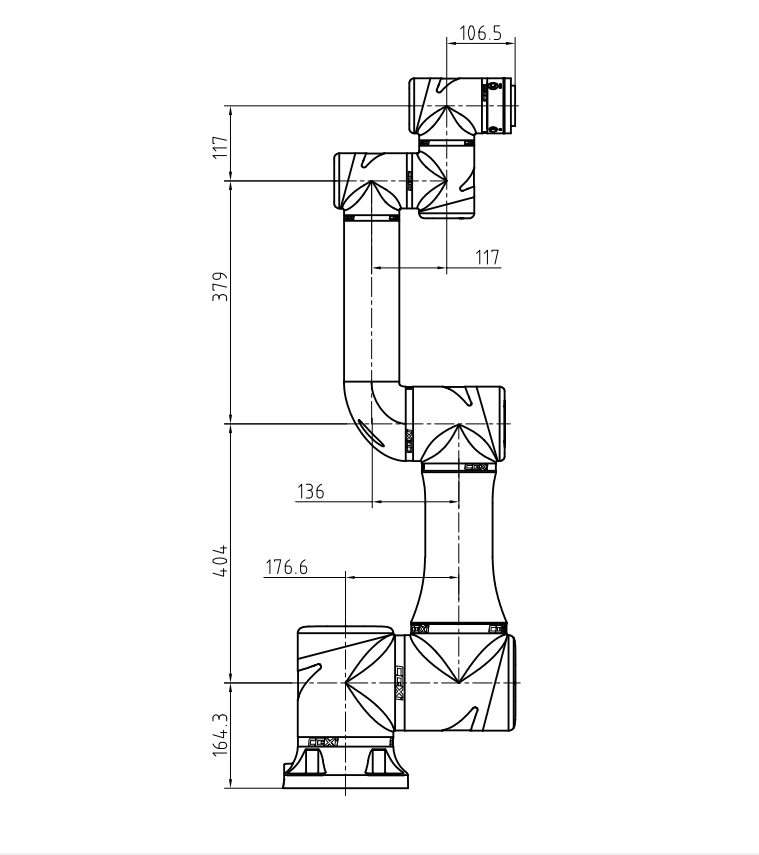
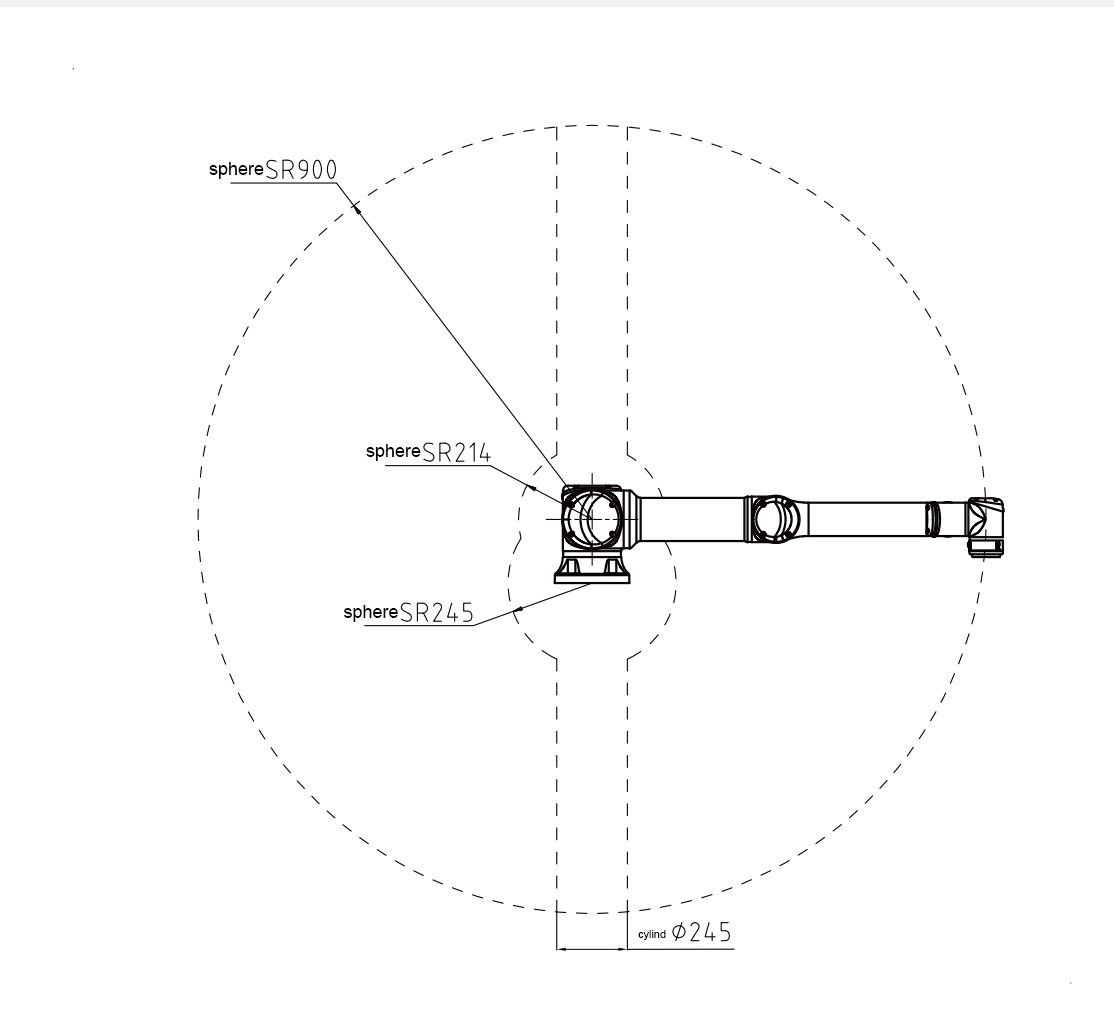
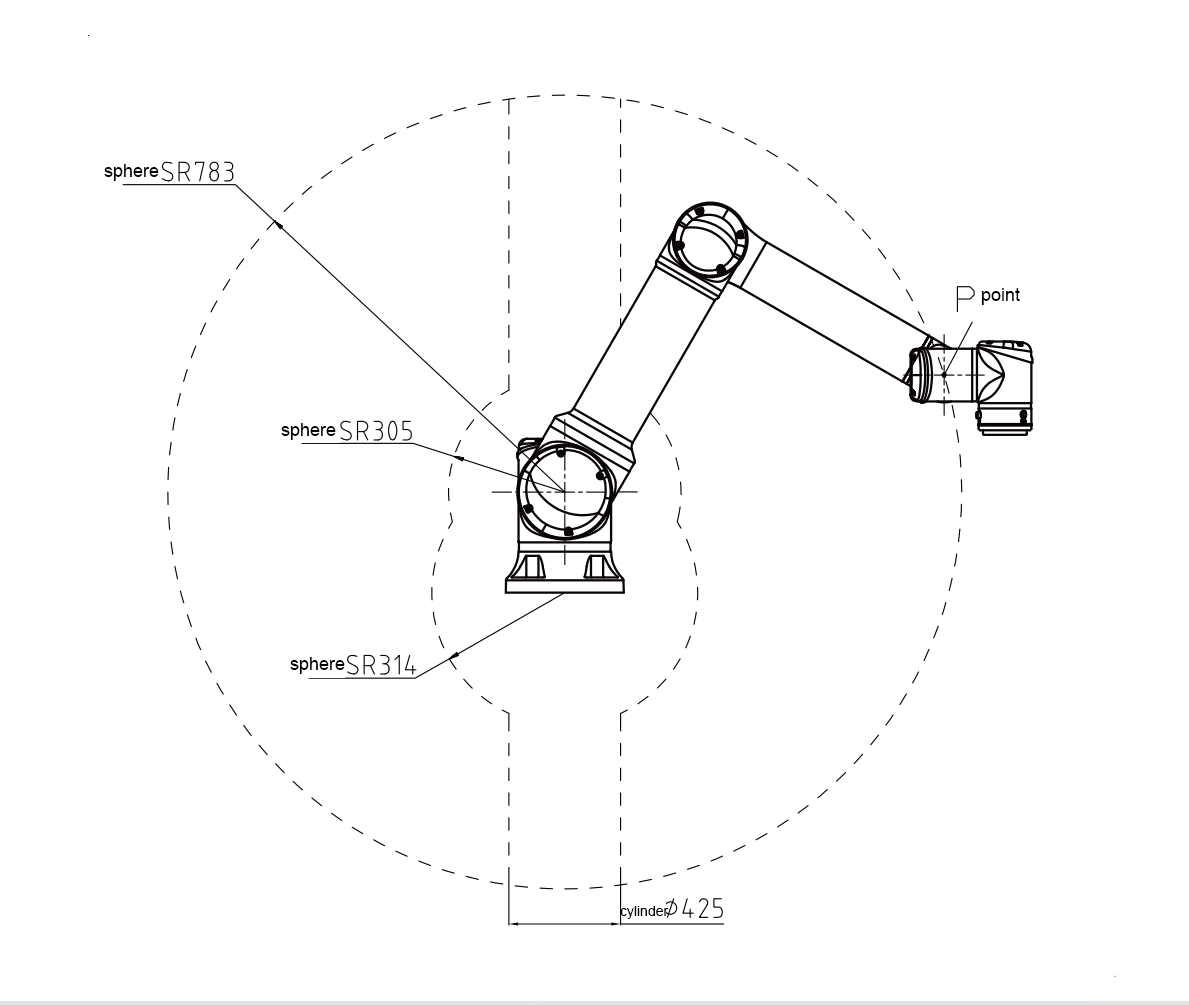
| Sải tay | 900mm | |
| Mức độ tự do | 6 | |
| Phạm vi chuyển động | Kết hợp 1 | ± 360 ° |
| Kết hợp 2 | ± 360 ° | |
| Kết hợp 3 | ± 165 ° | |
| Kết hợp 4 | ± 360 ° | |
| Kết hợp 5 | ± 360 ° | |
| Kết hợp 6 | ± 360 ° | |
| Chuyển động Tốc độ | Kết hợp 1 | 150 ° / s |
| Kết hợp 2 | 150 ° / s | |
| Kết hợp 3 | 210 ° / s | |
| Kết hợp 4 | 240 ° / s | |
| Kết hợp 5 | 240 ° / s | |
| Kết hợp 6 | 240 ° / s | |
| Tốc độ tối đa EOA | 2m / s | |
| Độ chính xác định vị lặp lại (tối đa) | ± 0.02mm | |
| Độ chính xác định vị tuyệt đối (tối đa) | 0.5mm | |
| Bus điều khiển/tần số | EtherCAT/1kHz | |
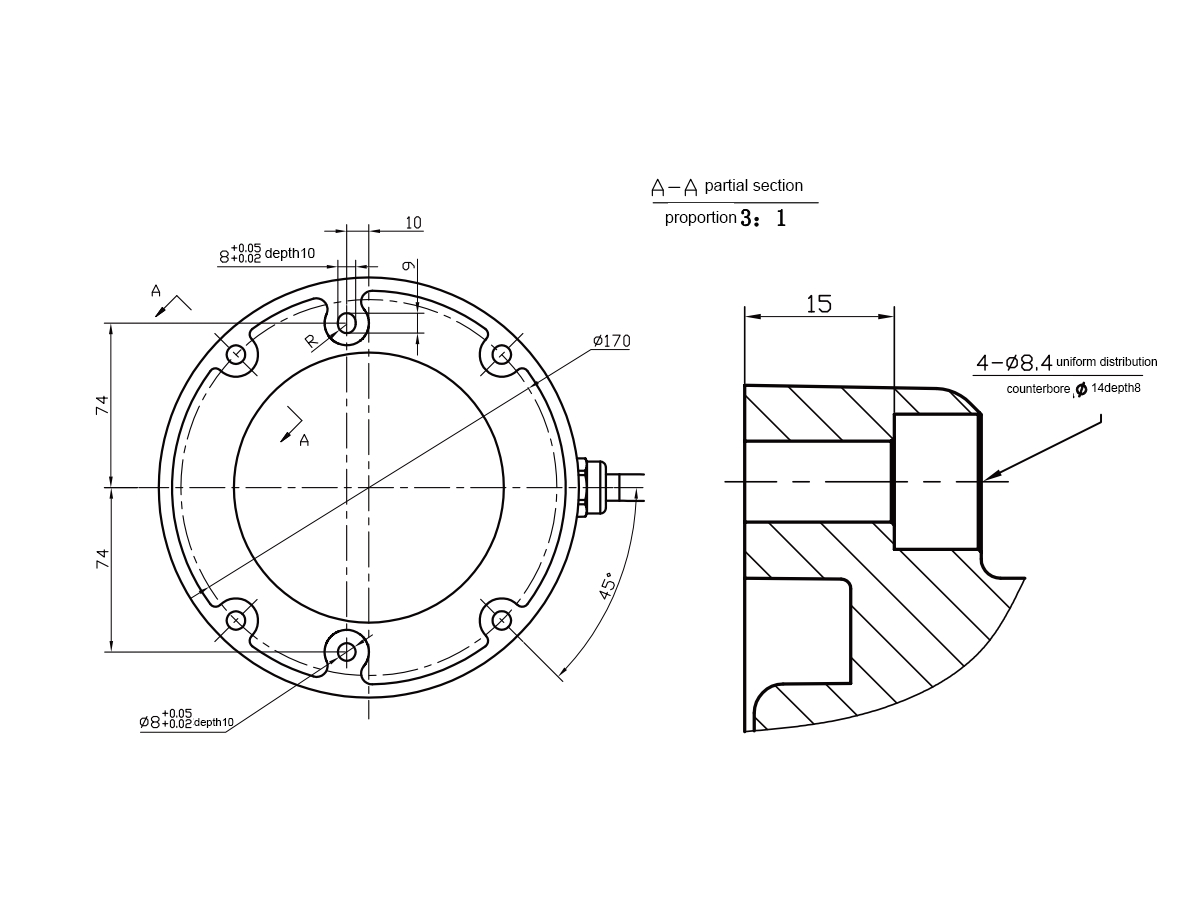
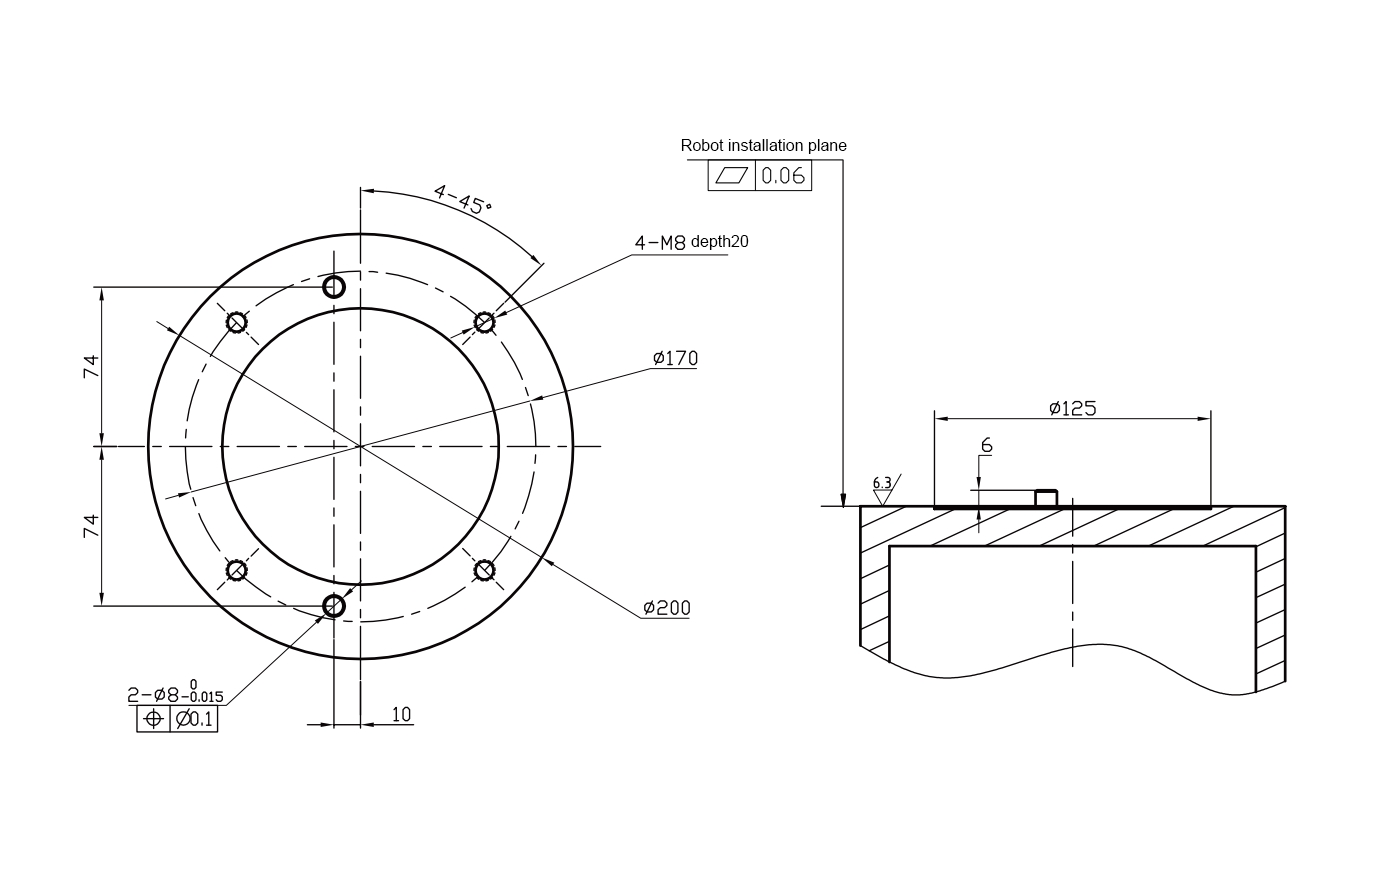
| Phương pháp lắp đặt | mọi góc độ | |
| Sức mạnh điển hình | 550W | |
| Vật liệu | Hợp kim nhôm | |
| Nhiệt độ môi trường xung quanh | -5 ° C ~ 55 ° C | |
| Môi trường làm việc (độ ẩm) | 5% ~ 90% RH (không ngưng tụ) |
|
| Chiều dài cáp | 6m | |
| LỚP IP | IP65 | |
| Tiếng ồn: | ≤60dB | |
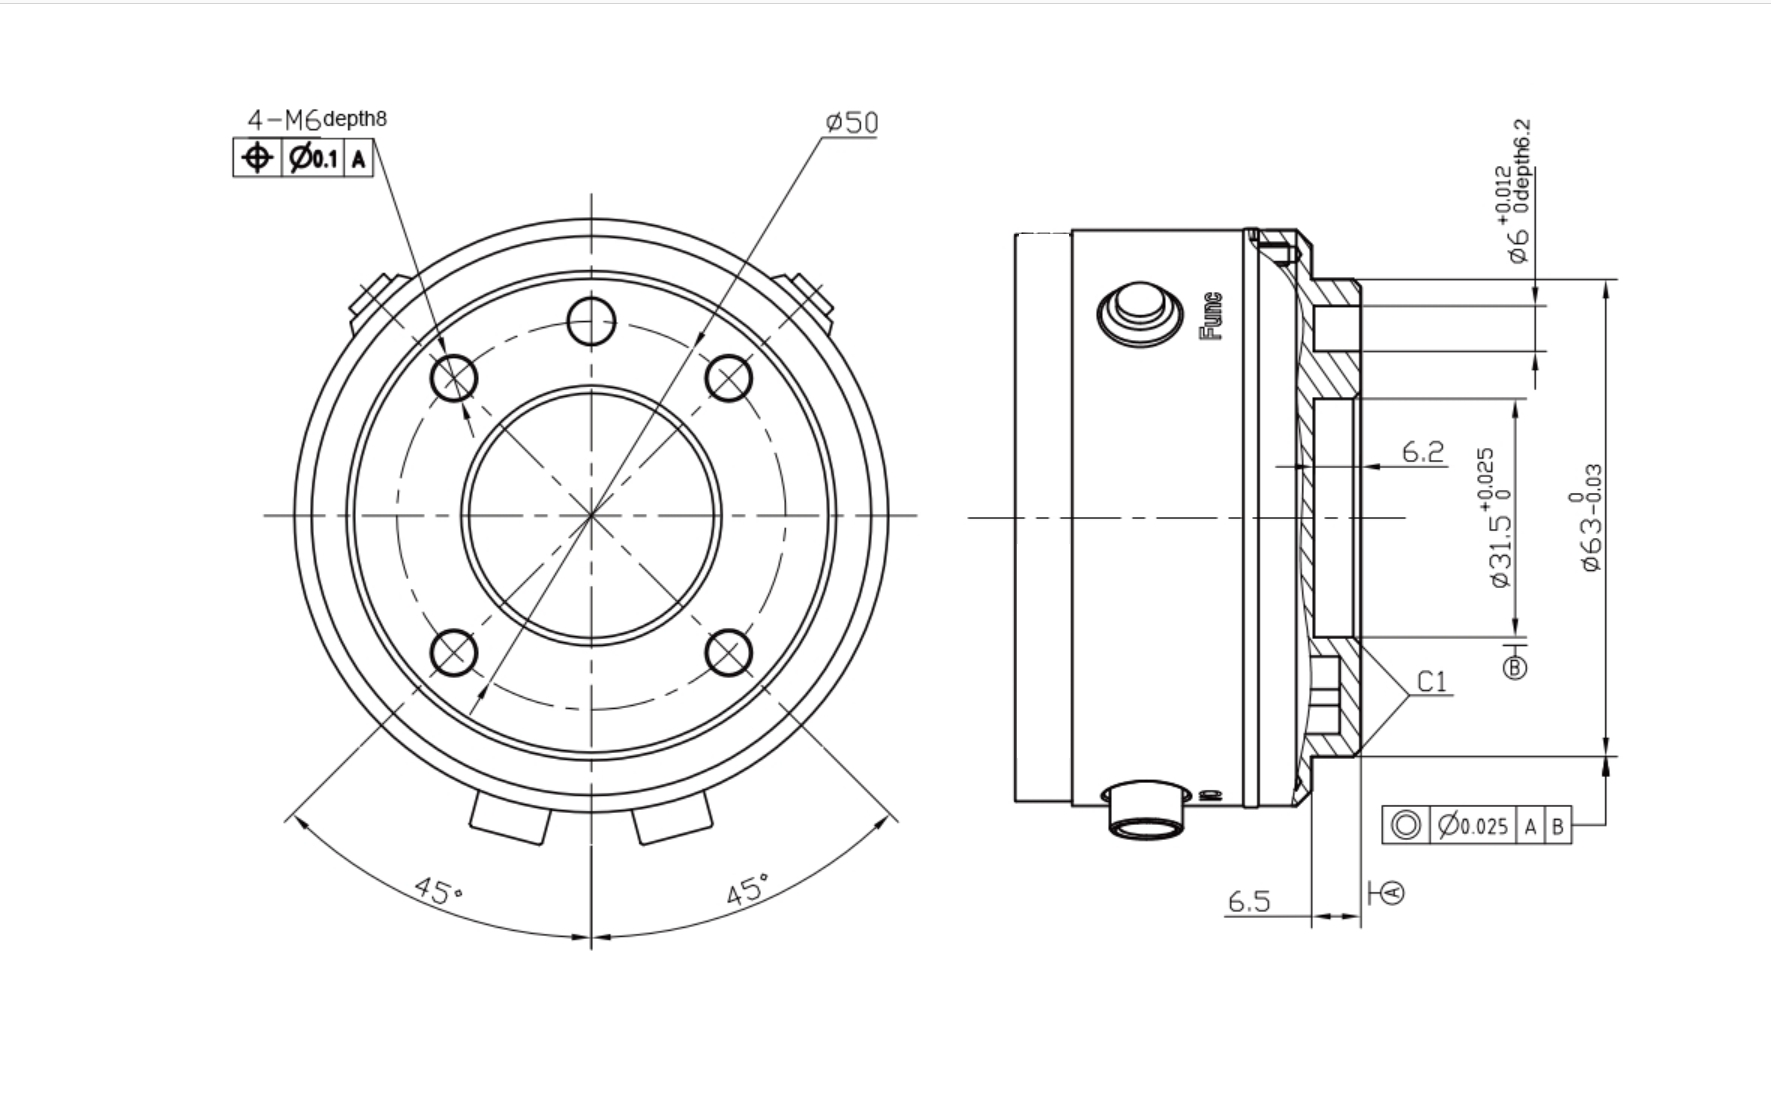
| Cổng IO cuối công cụ | đầu vào kỹ thuật số*2,đầu ra kỹ thuật số*2, đầu vào analog*2,nguồn điện đầu ra24V/1A*1 |
|
| Cổng giao tiếp cuối công cụ | đầu vào kỹ thuật số*2,đầu ra kỹ thuật số*2, đầu vào analog*2,nguồn điện đầu ra24V/1A*1 |
|