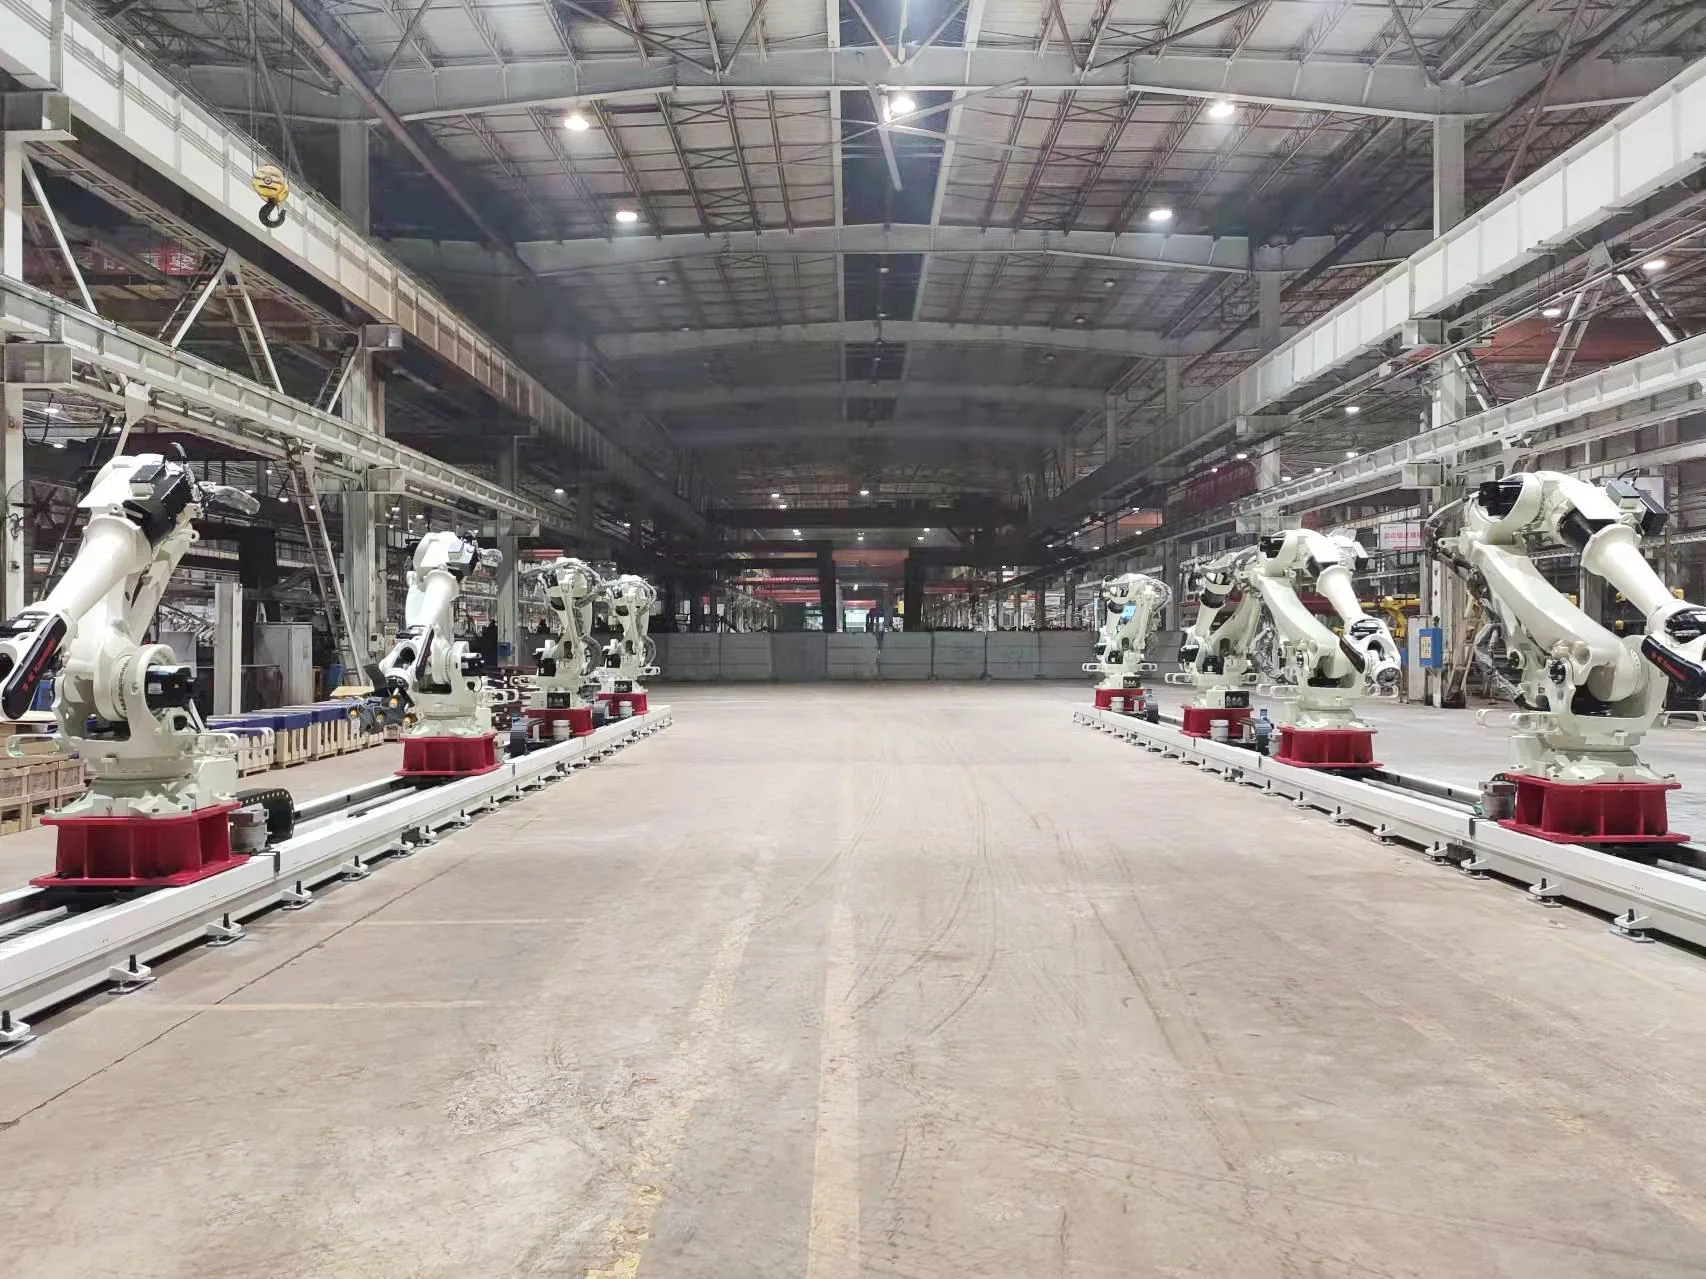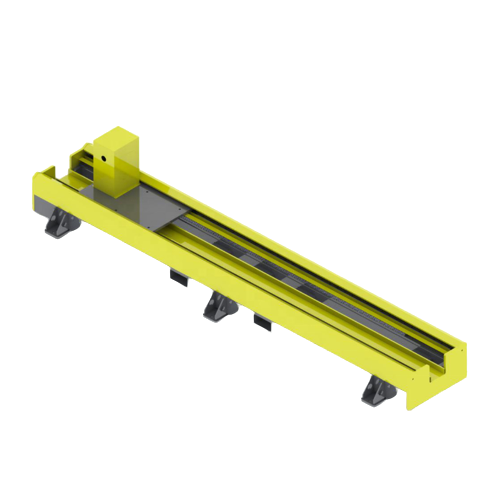
Системы линейного перемещения, изготавливаемые на заказ.

Роботизированная направляющая – 7-осевые роботизированные транспортные устройства (RTU)

Расширьте диапазон работы робота на станки, станции или длинные заготовки. Компания EVST разрабатывает наземные, воздушные и ферменные гусеницы для роботов, учитывая особенности их перемещения, нагрузки, режим работы, окружающую среду и условия площадки.

Создается индивидуально для каждого проекта. Схемы расположения элементов: наземные, надземные и ферменные. Гусеничные конфигурации с номинальной нагрузкой до 6,000 кг.

Что это

Добавьте к своему роботу скоординированную линейную ось.

Роботизированная направляющая — это приводная линейная ось, которая перемещает промышленного робота между рабочими позициями. Также называемая 7-осевым устройством перемещения робота, она расширяет рабочую зону робота, позволяя одному роботу обслуживать длинные детали, несколько станков или отдельные технологические станции. Версии, устанавливаемые на полу, также известны как наземные направляющие или напольные направляющие.

Семейство продуктов

Выберите планировку, подходящую для рабочей ячейки.

Конструкция направляющей выбирается с учетом доступной площади пола, доступа к заготовке, ориентации робота и траектории процесса. Наземные, подвесные и ферменные системы проектируются с учетом робота, установленной массы и условий проекта.

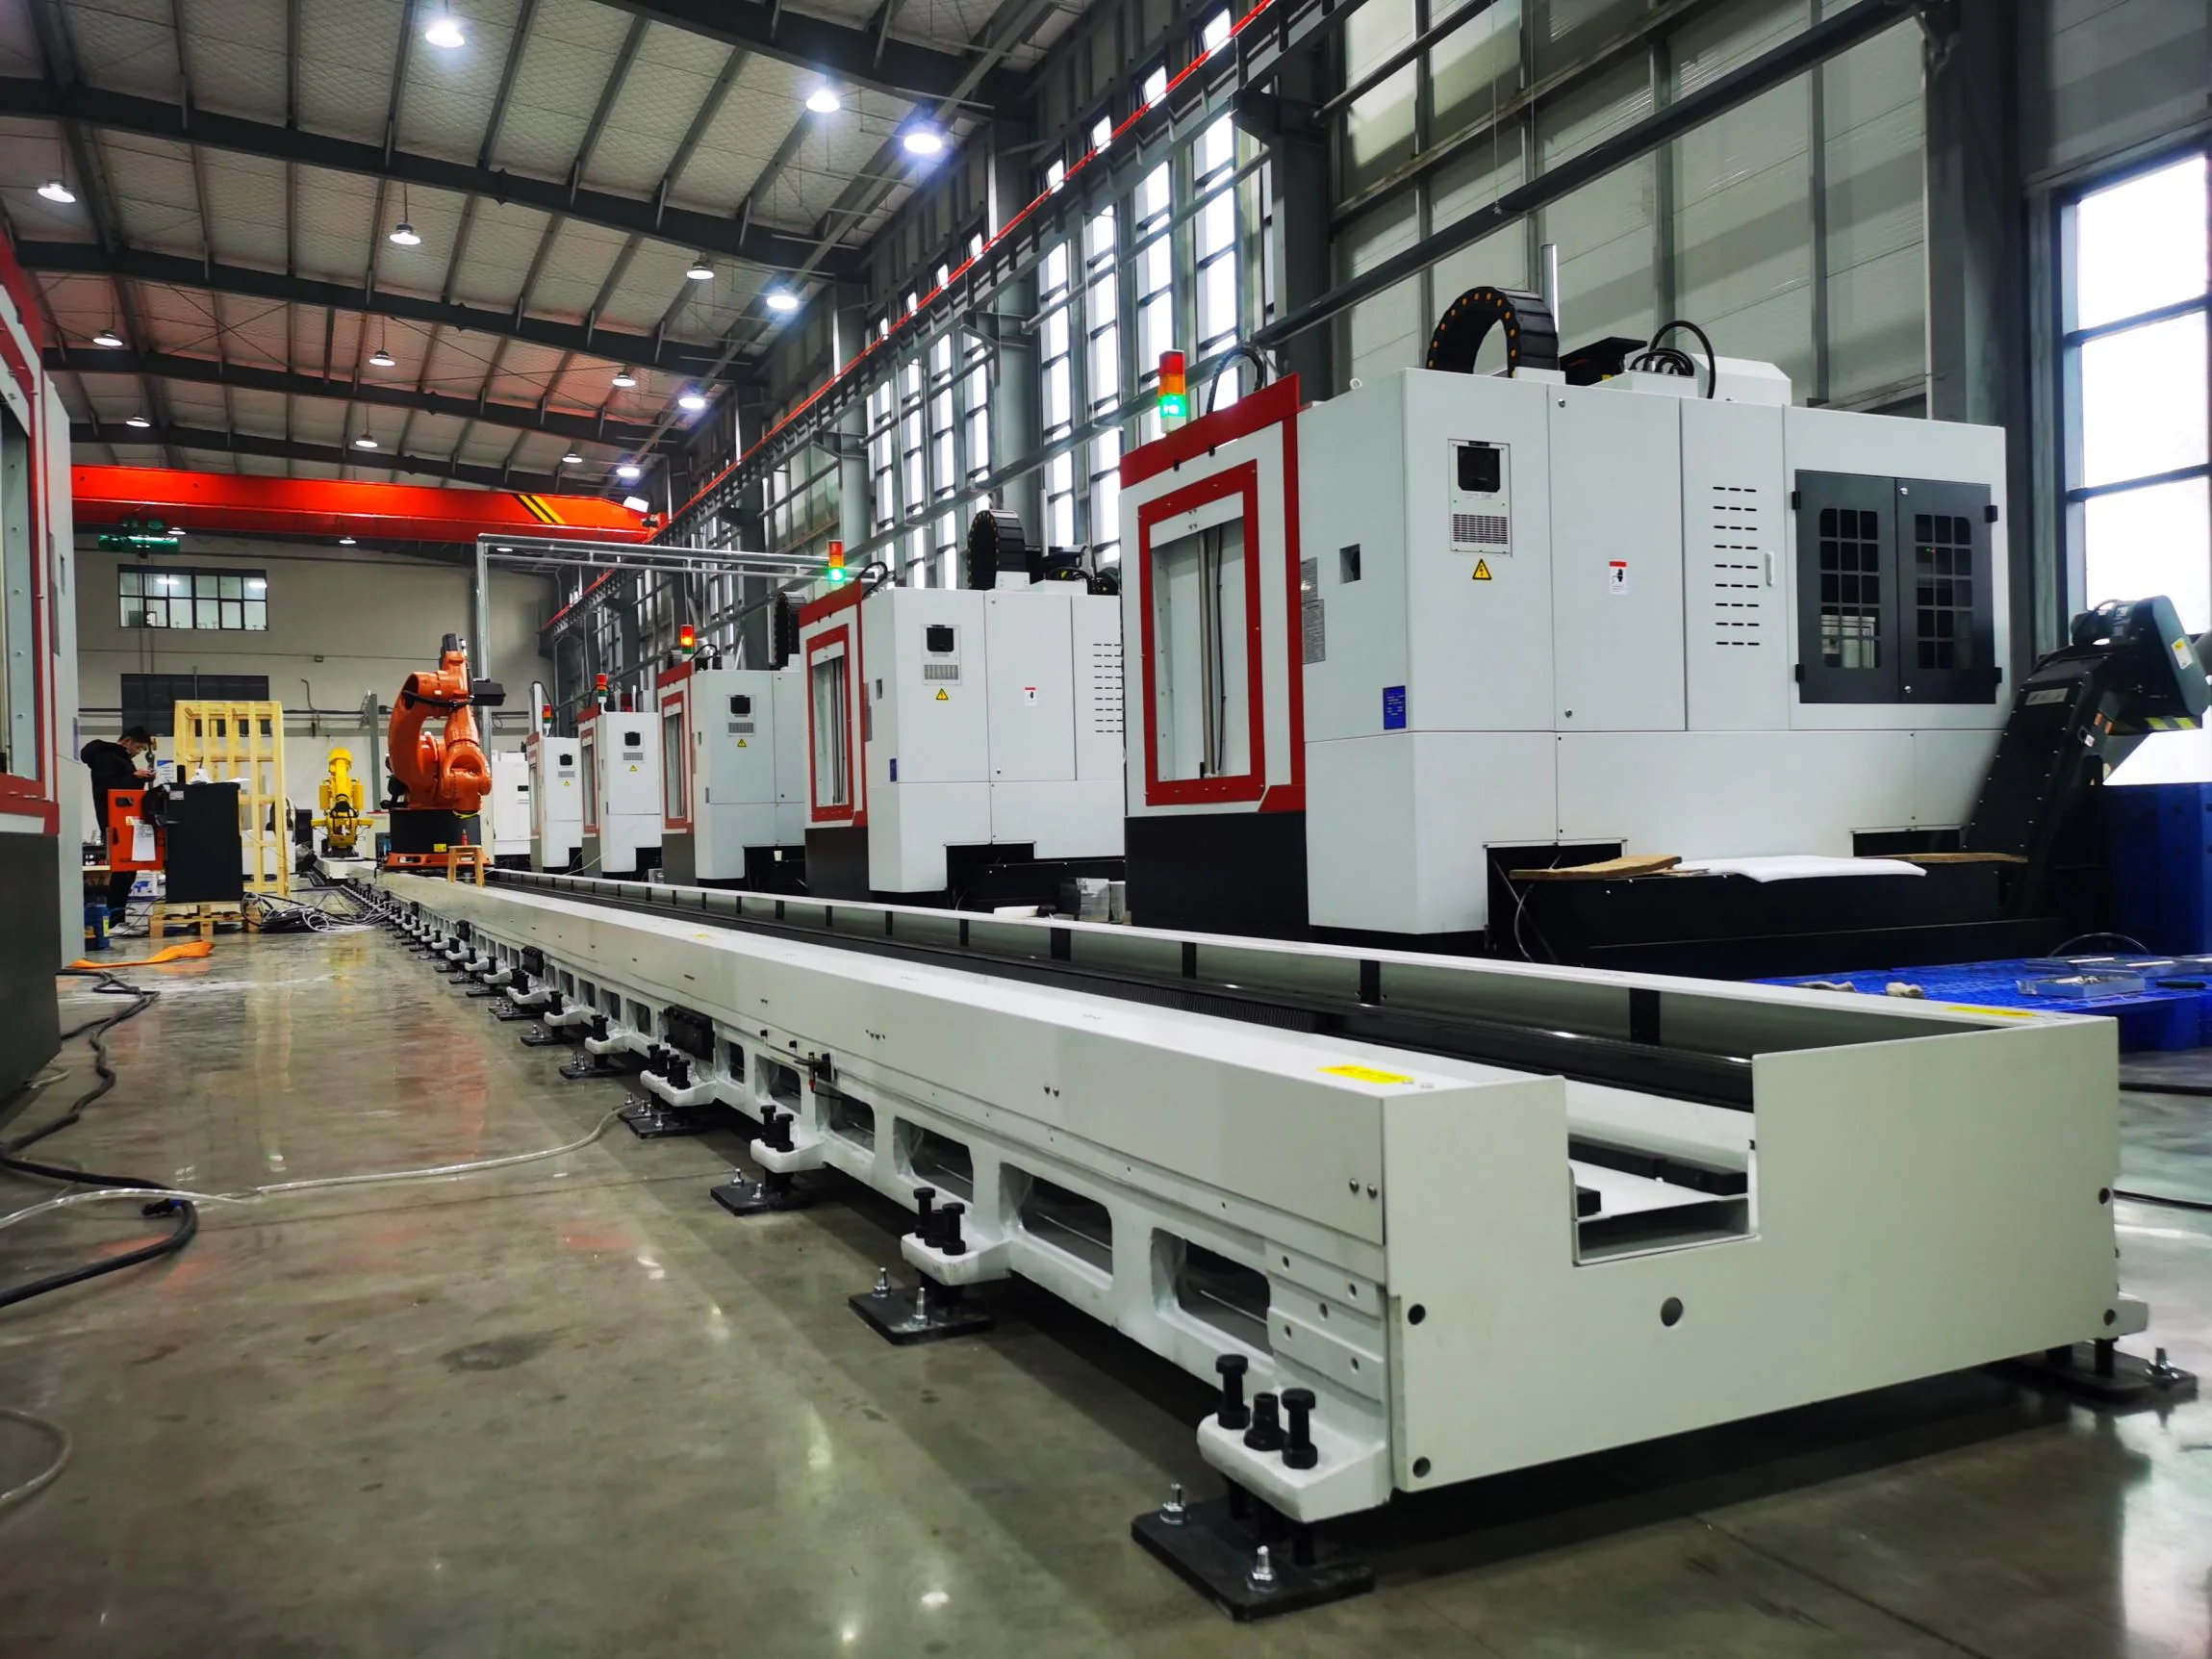
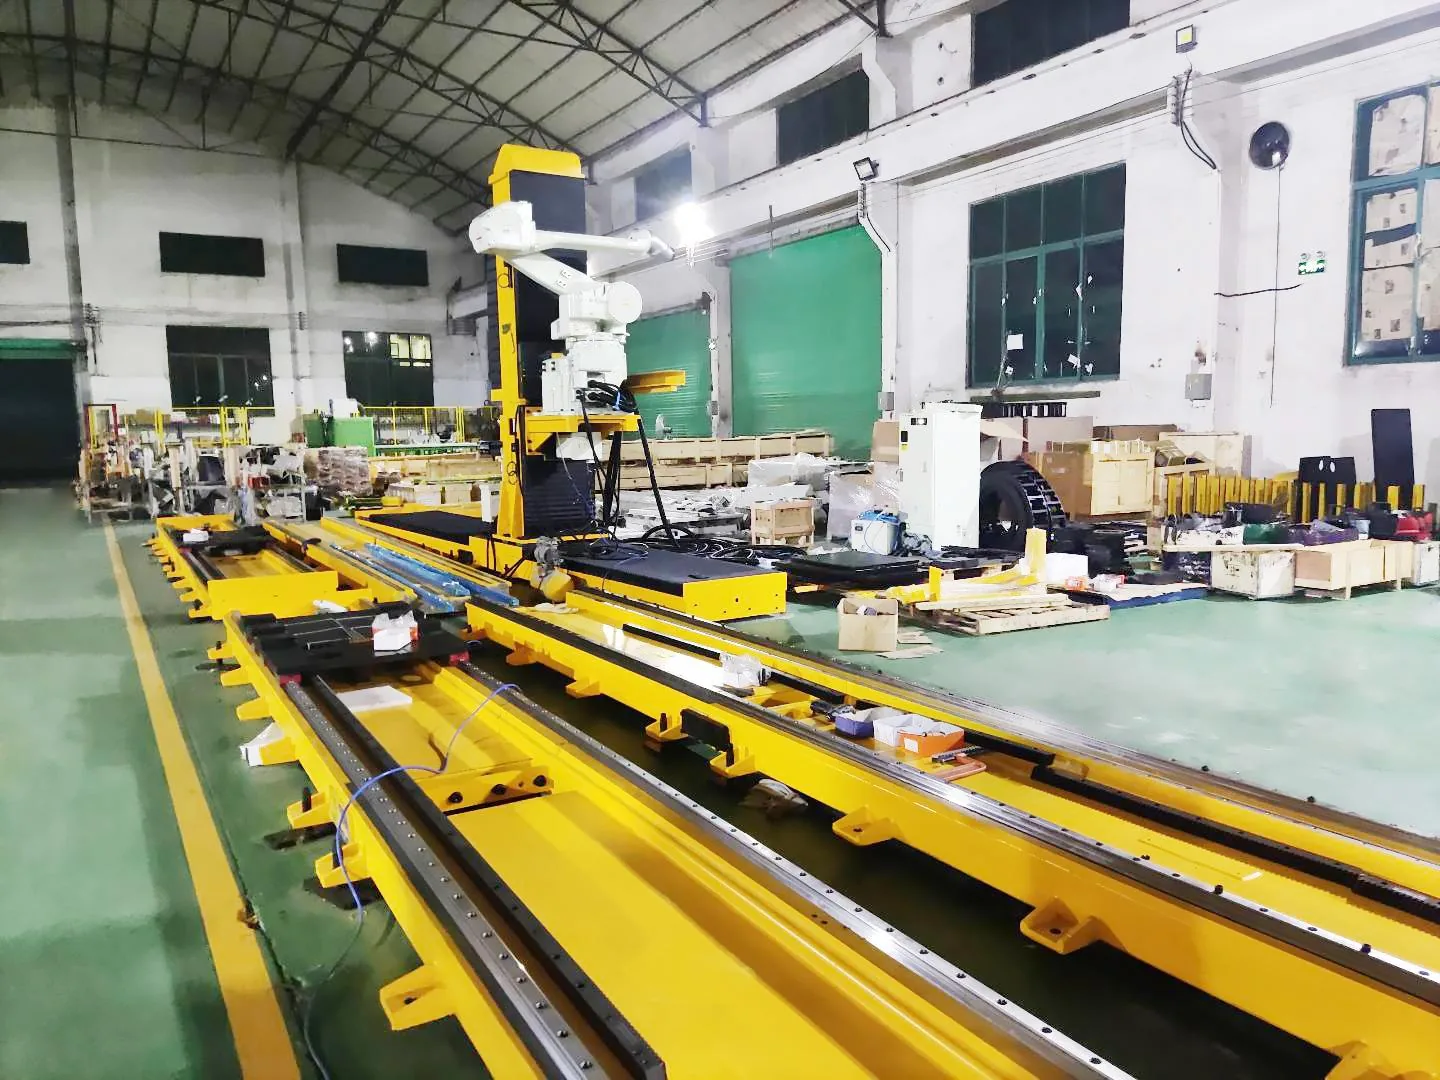
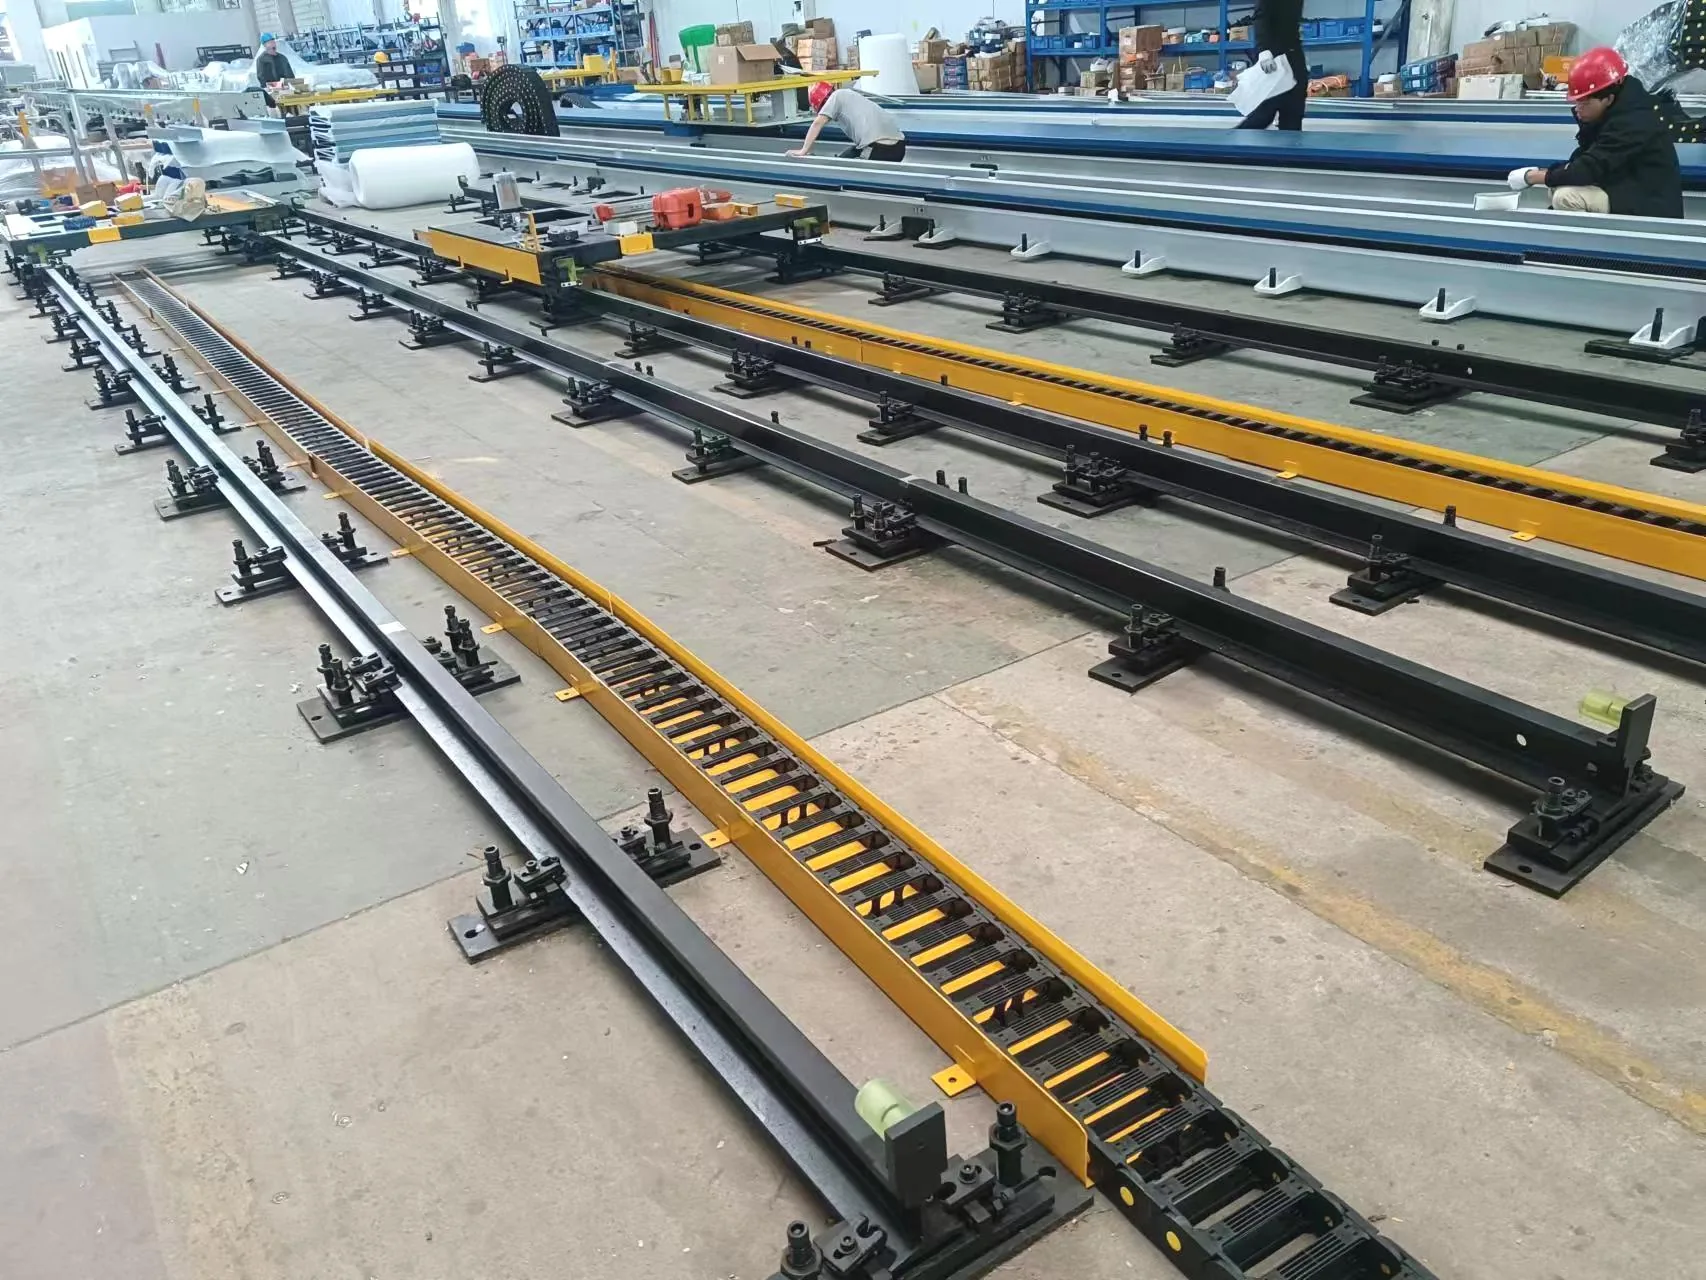
В мастерской производится сборка наземных гусениц робота.

Наземный рельс

Наземный рельс (напольный рельс)

Практичная компоновка для перемещения робота рядом с машинами, приспособлениями или длинными заготовками. В проекте предусмотрены конструкция основания, перемещение и защита.

Выберите его, когда: Приоритетами являются доступное обслуживание на уровне пола и прямой проход рядом с оборудованием.
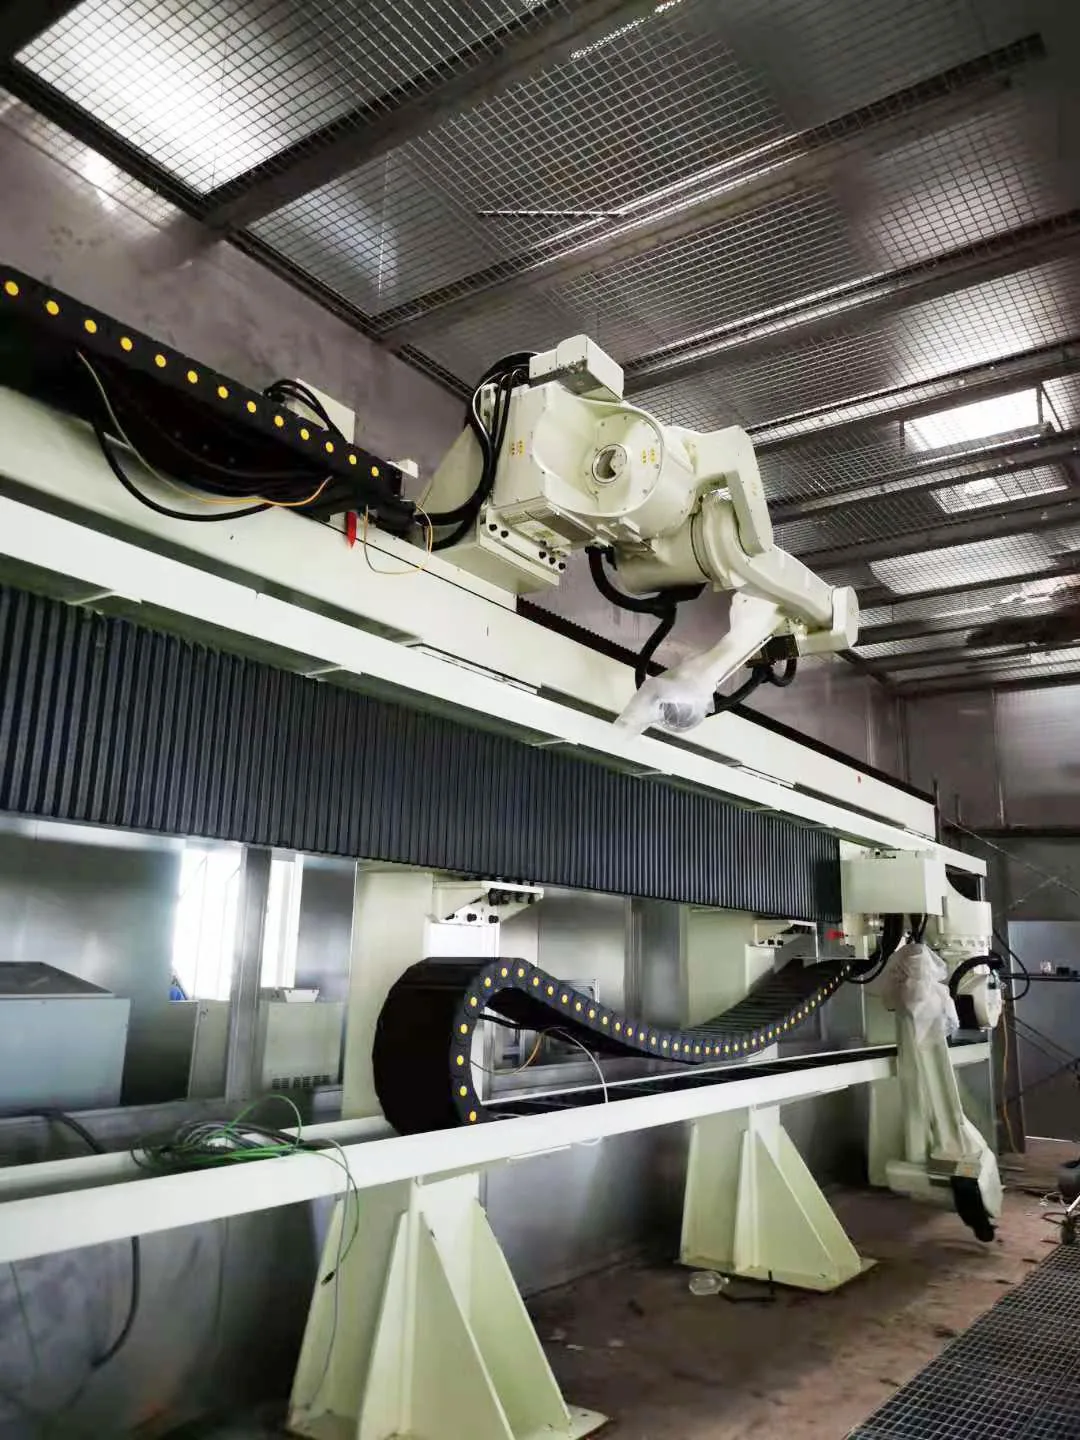
Подвесная роботизированная гусеница, перемещающая робота над рабочей зоной.

Небесный рельс

Надземная железная дорога (Sky Rail)

Перемещает робота над рабочей зоной, чтобы сохранить доступ к полу или приблизиться к процессу с высоты. Конструкция и интерфейсы разработаны специально для этой ячейки.

Выберите его, когда: Освобождение пространства или подход к процессу сверху имеют значение.

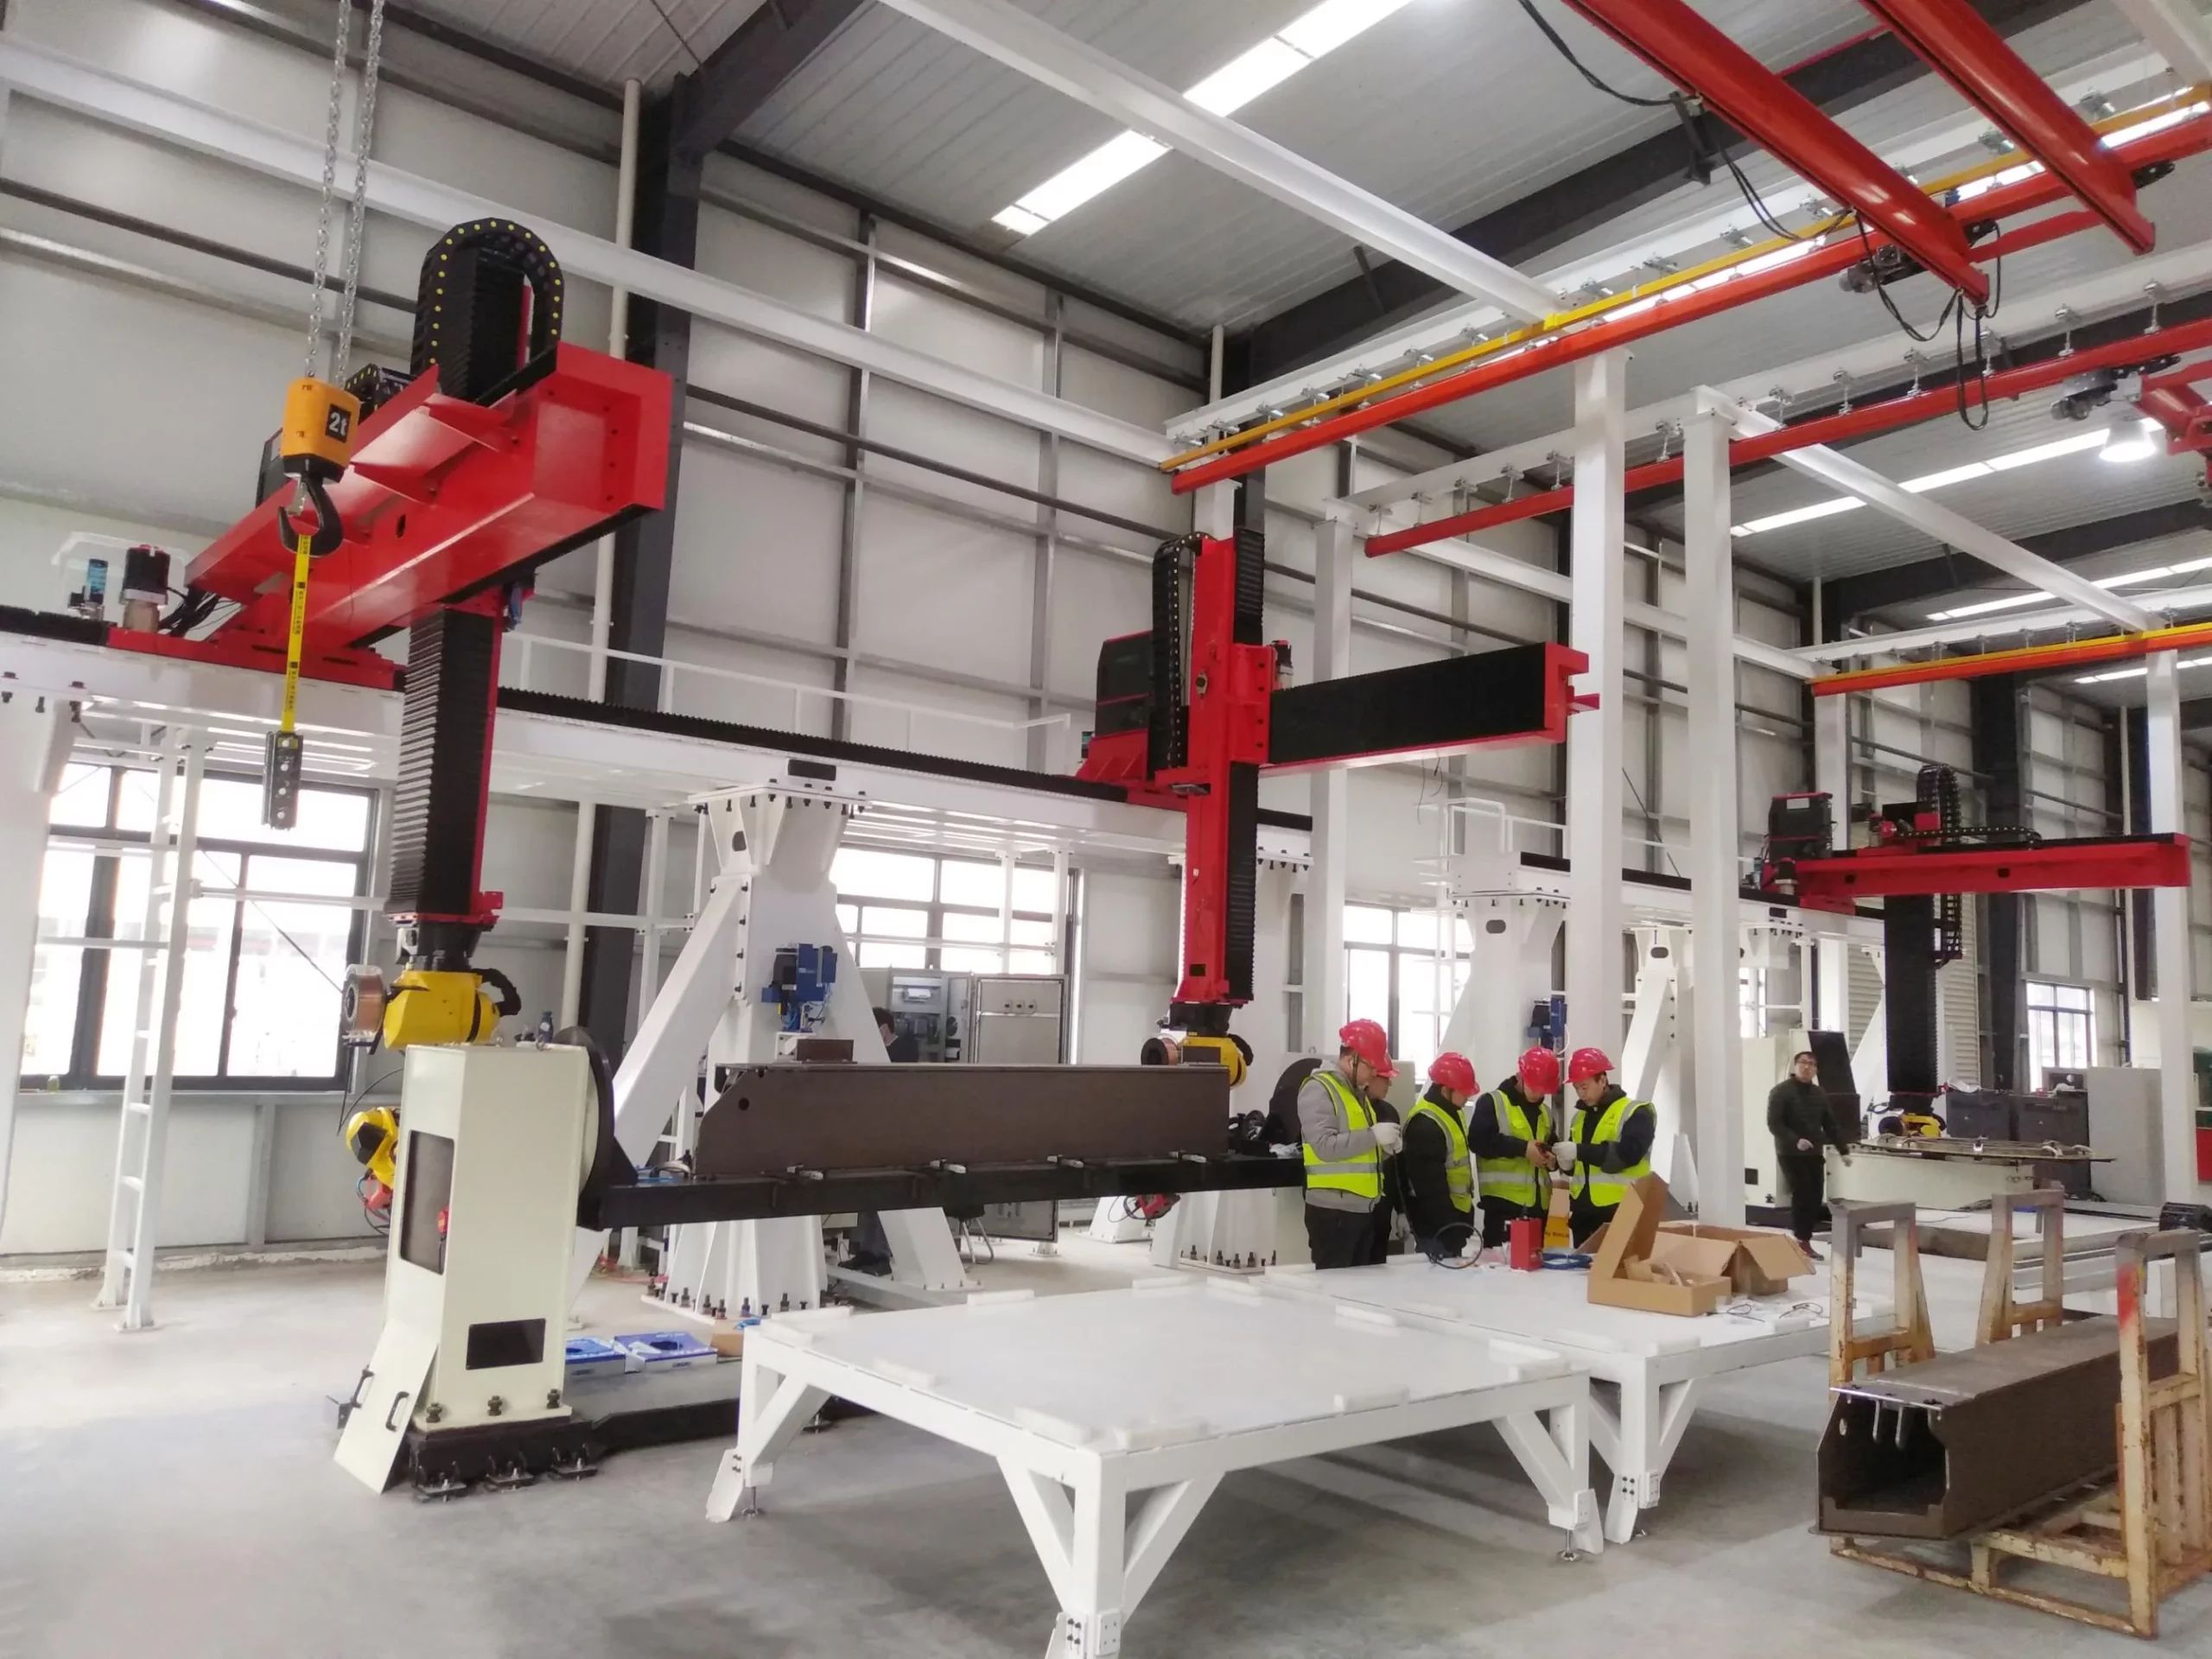
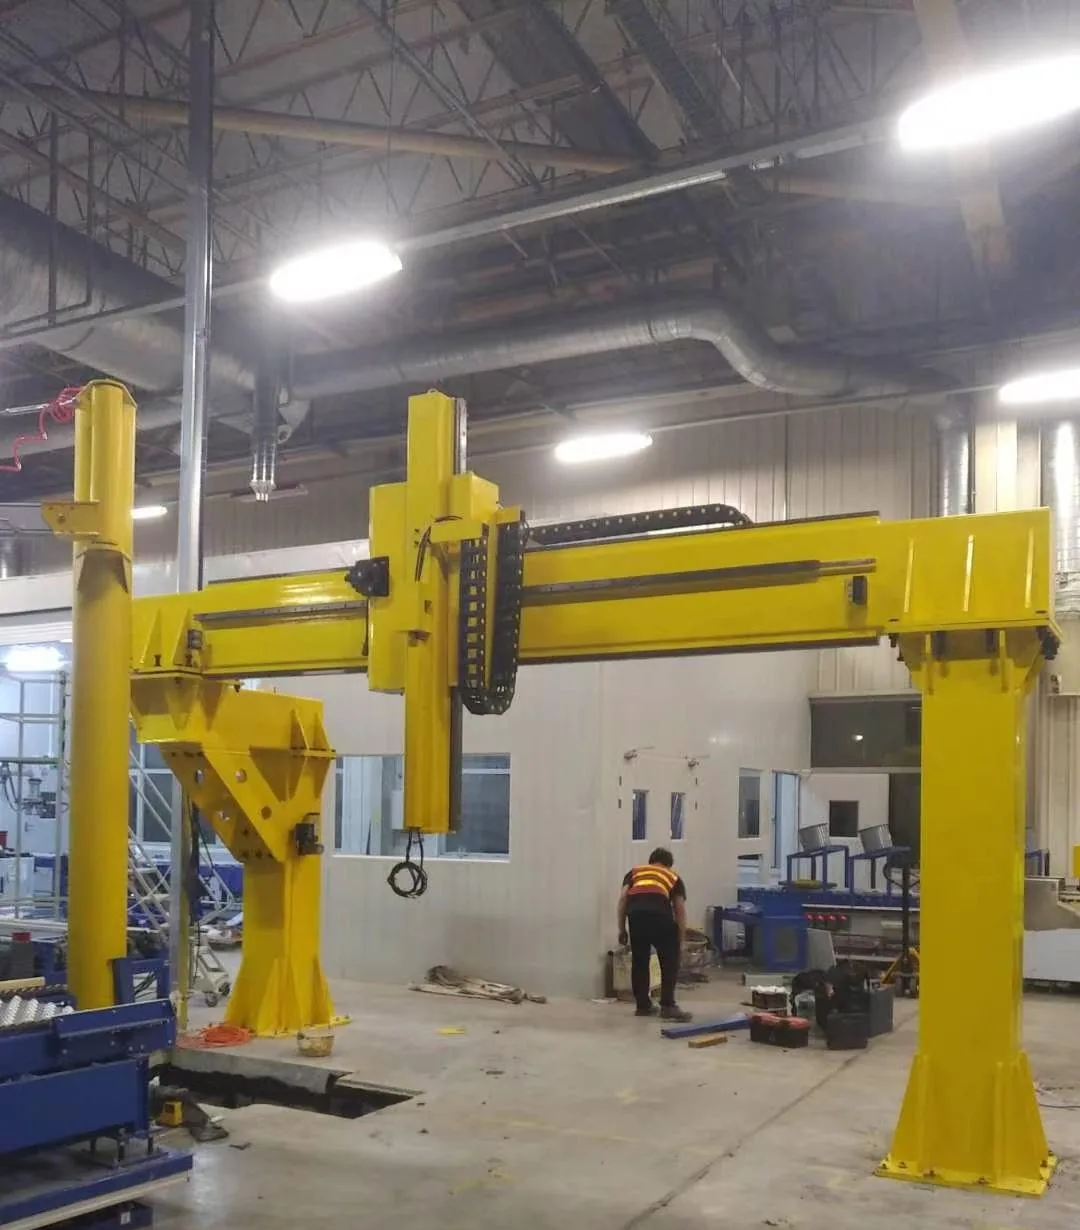
Роботизированная рельсовая конструкция в виде фермы, установленная в мастерской.

Ферменная рейка

Ферменные и козловые системы

Портальная конструкция для больших рабочих зон и специфических схем перемещения. Пролет, оси, интерфейсы и конструктивные детали проектируются индивидуально для каждого проекта.

Выберите его, когда: Одна ось вращения не может охватывать требуемый пролет или скоординированное движение более чем по одной линейной оси.

Процесс выбора

Семь входов для работоспособной конфигурации

Для полезного запроса не обязательно иметь готовую спецификацию. Начните с эксплуатационных требований и имеющейся информации о площадке; затем можно рассчитать размеры рельсов с учетом установленной массы.

Применение и обрабатываемая деталь

Опишите процесс, размеры деталей, рабочие станции и то, как робот должен подходить к выполнению работы.

Робот и установленная масса

Укажите марку/модель робота, массу корпуса робота, крепления или зажимы, установленные на каретке, и полезную нагрузку на запястье.

Путешествия и охват

Укажите требуемый эффективный ход или предоставьте схему компоновки ячейки, чтобы можно было учесть зазоры в торцах и длину основания робота.

Требования к движению

Передайте контроллеру робота целевую скорость, повторяемость, рабочий цикл, остановки и любую необходимую координацию.

Монтажная ориентация

Выберите первоначальный вариант конструкции: наземную, надземную, перевернутую или ферменную, в зависимости от геометрии доступа и технологического процесса.

Окружающая среда и защита

Определите факторы, влияющие на выбор корпуса и материалов, такие как пыль, брызги, жидкости, температура и условия очистки.

Сайт и интерфейсы

Необходимо указать состояние фундамента, инженерные сети, доступное пространство, зоны безопасности и ограничения по срокам поставки.

Структура и защита

Конструкция учитывает нагрузку и условия окружающей среды.

Компания EVST может предложить сварные или литые конструкции и подобрать внешнюю защиту в соответствии с размером рабочей зоны. Окончательный выбор зависит от перемещаемой массы, пролета, условий процесса и потребностей в техническом обслуживании.

Полностью закрытые защитные чехлы
Защита сильфона
Крышка из рифленого металла
Полузакрытая крышка из листового металла
Изготовлено на заказ из нержавеющей стали марки 304.
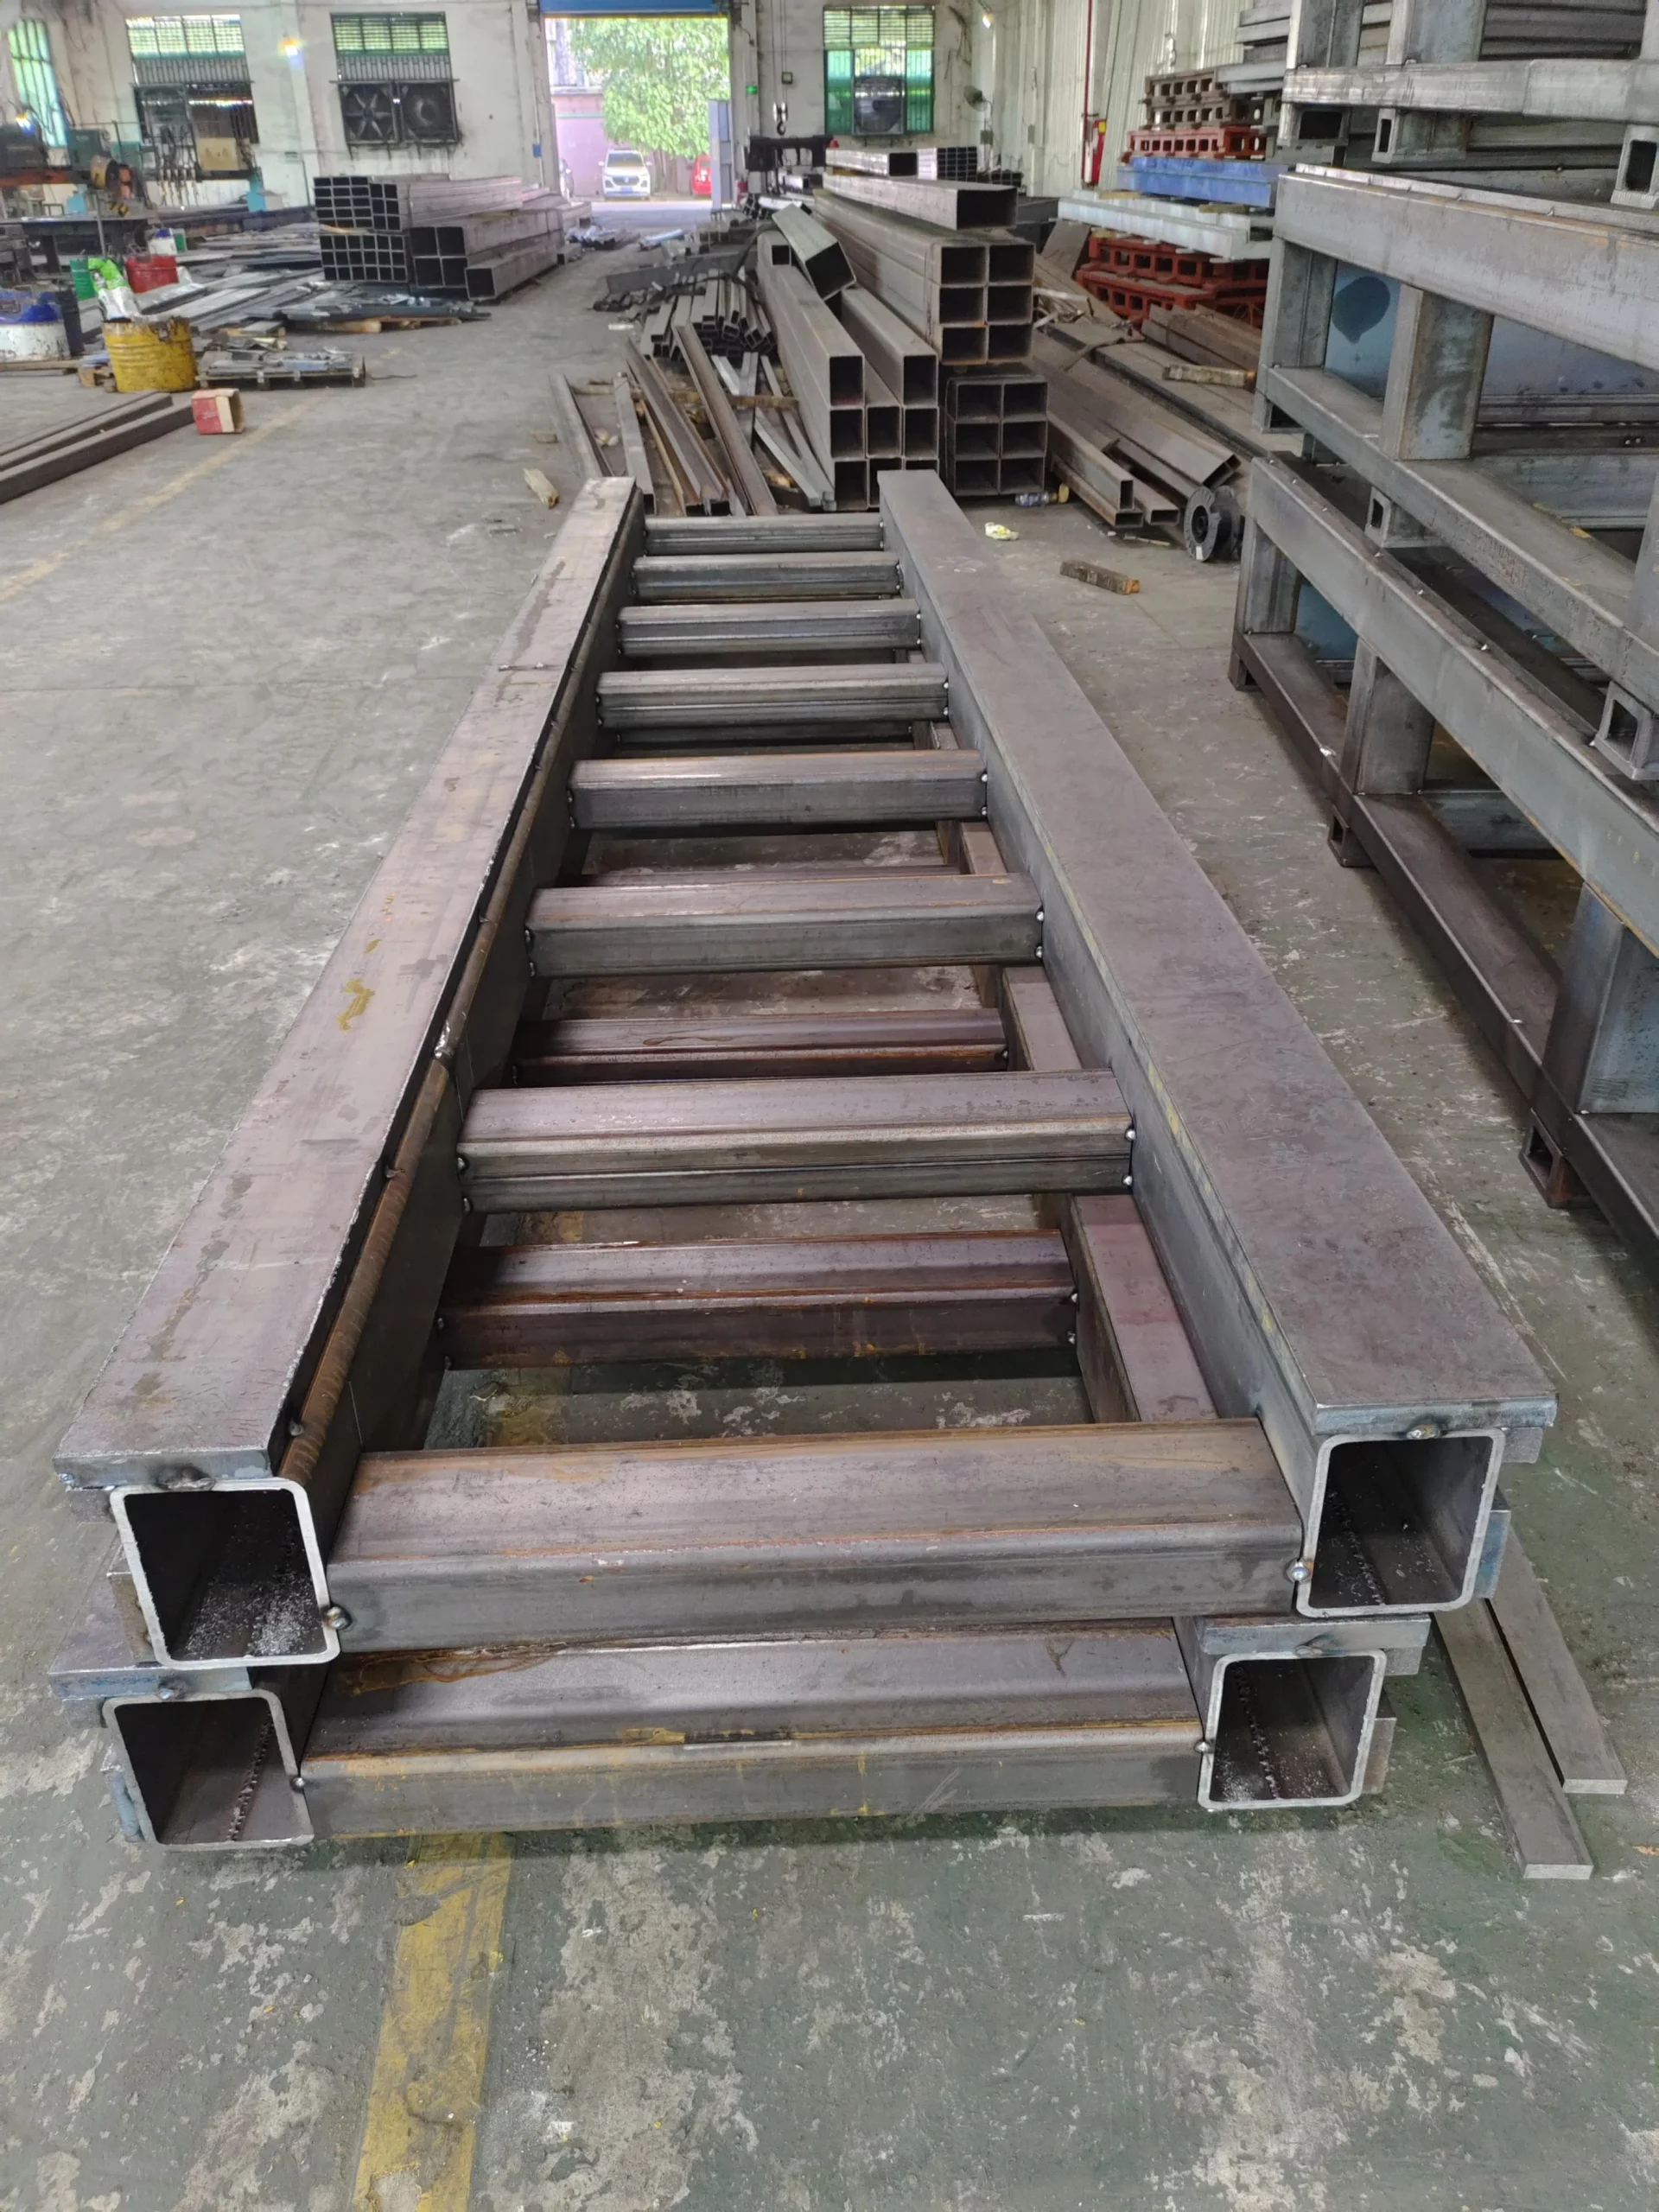
Сварной стальной каркас гусеничного хода в процессе изготовления.

Сварная конструкция

Изготавливается с учетом требуемой длины, соединений и варианта нагрузки.

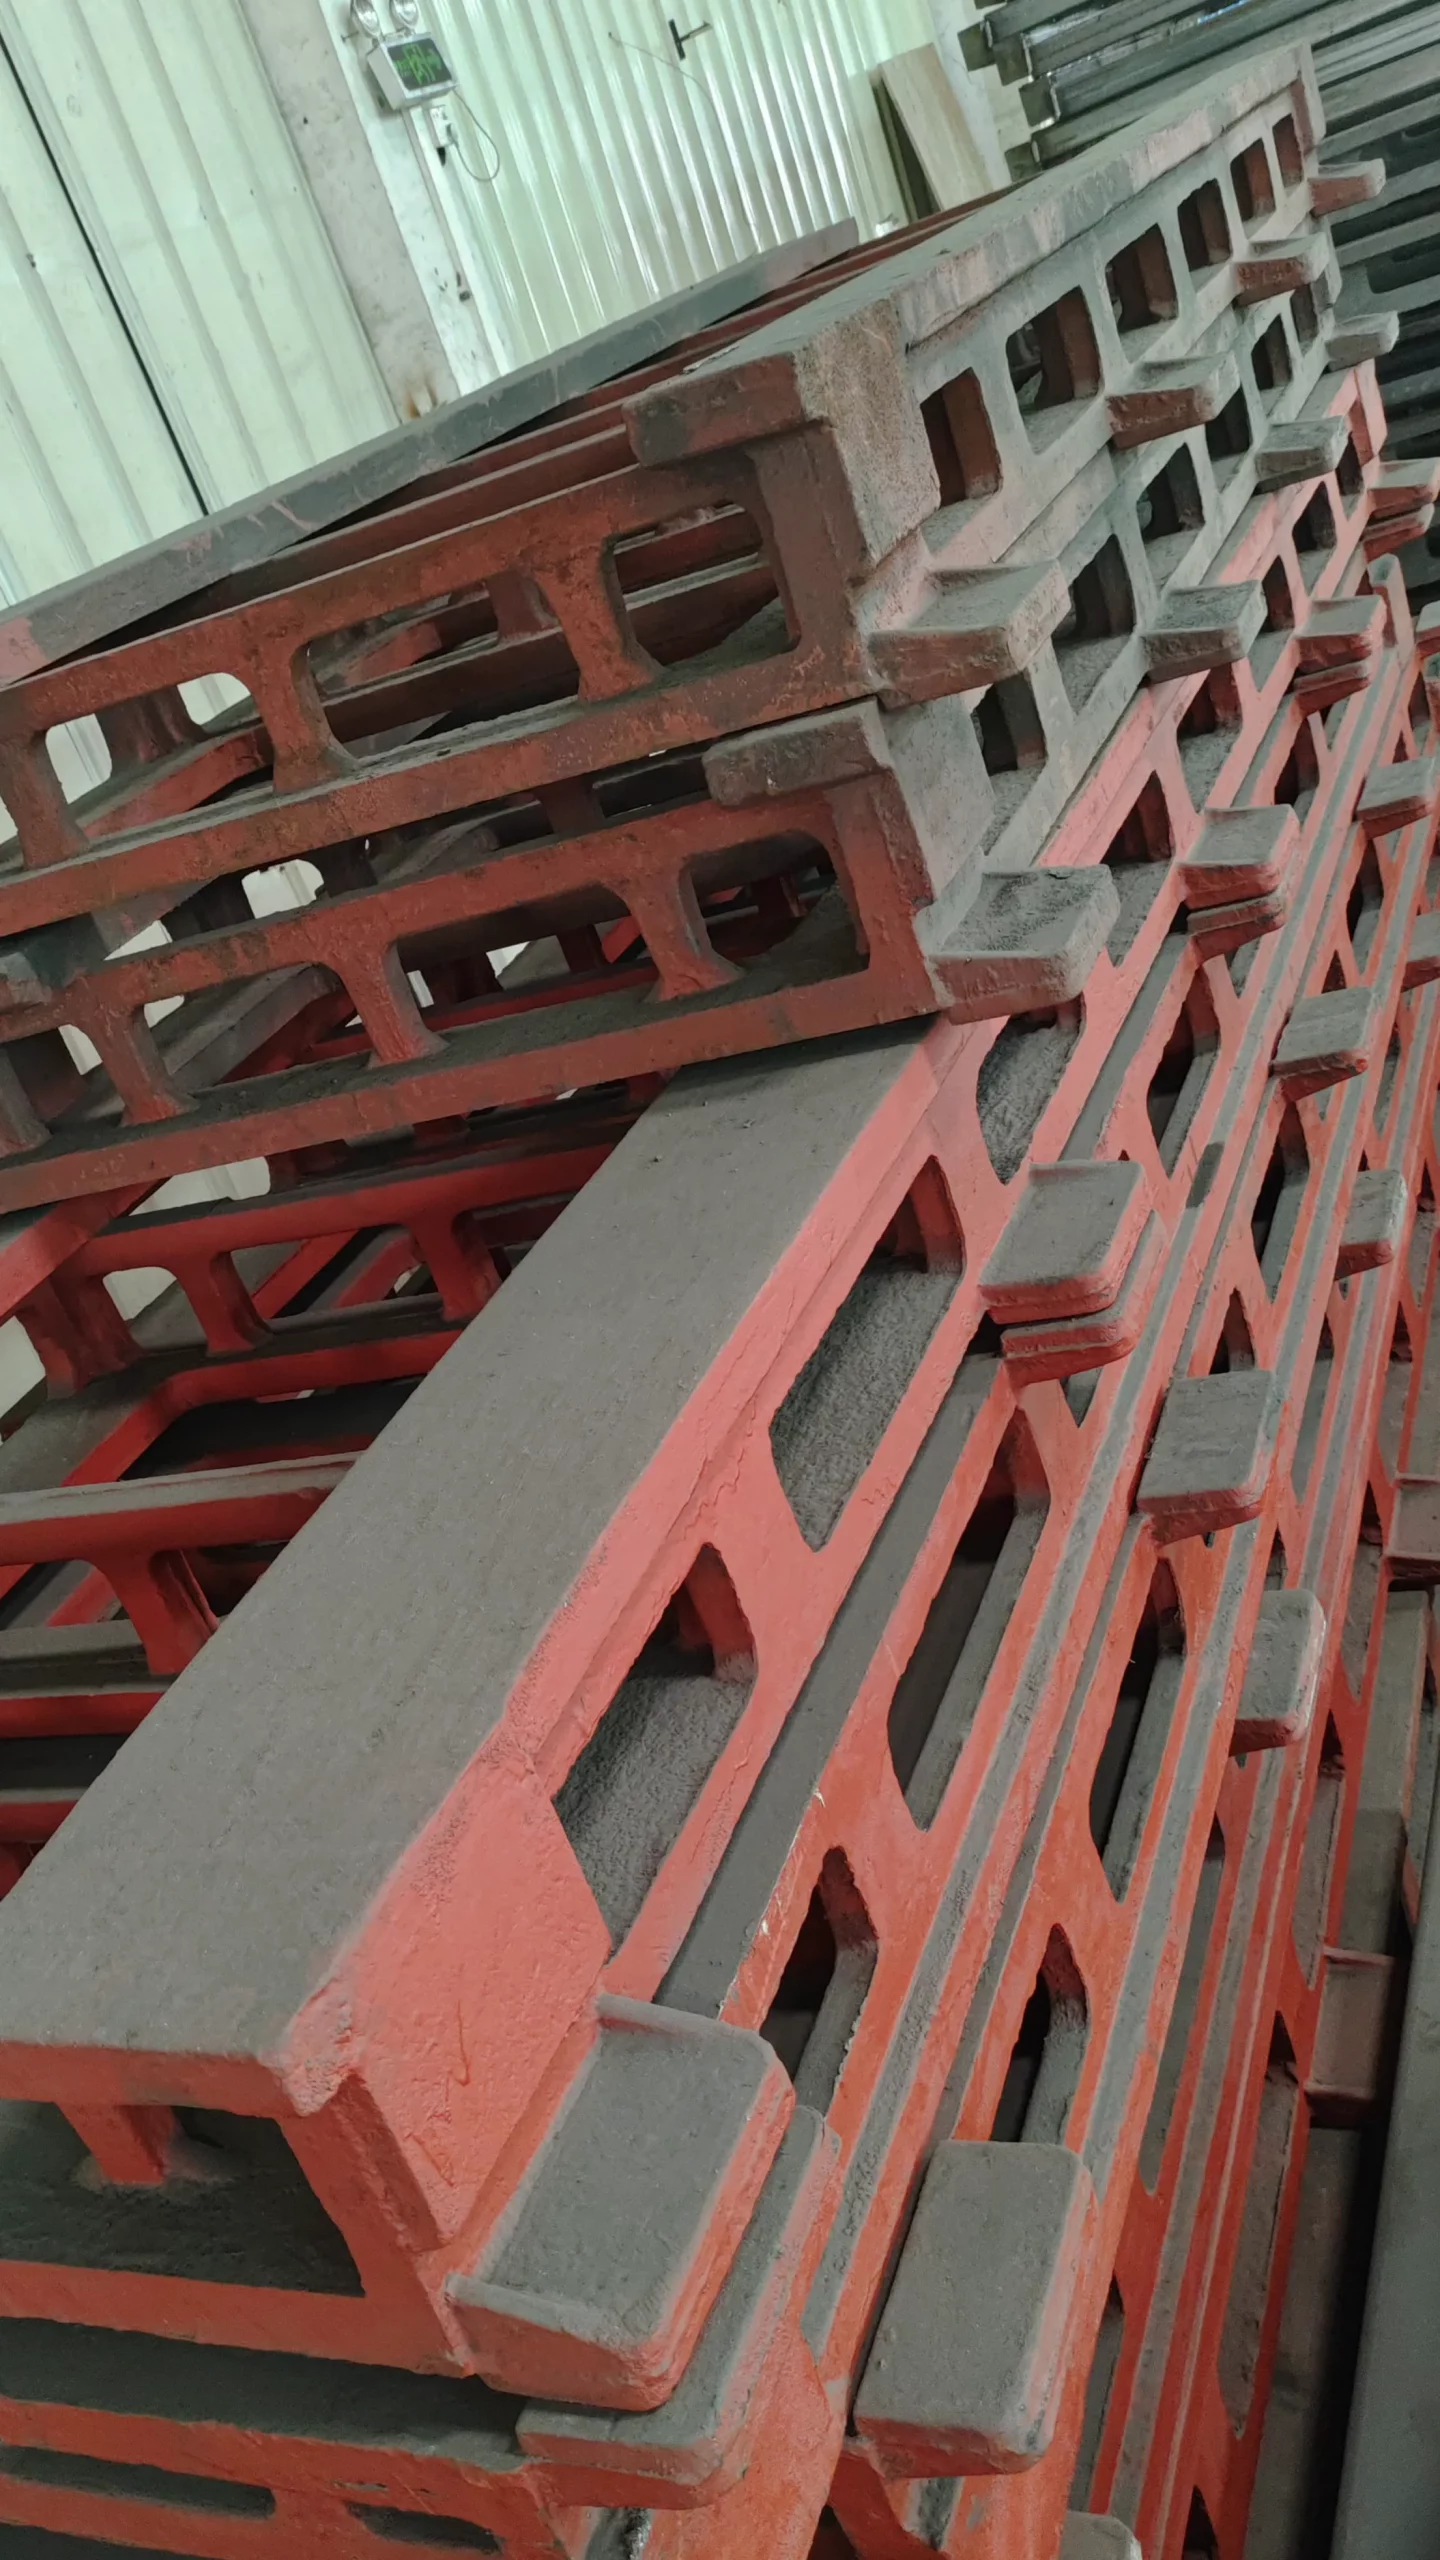
Литье конструктивных элементов гусеничного хода перед механической обработкой.

Литая структура

Доступно в тех случаях, когда техническая конфигурация предусматривает использование литых конструктивных элементов.

Области применения

Переместить одного робота на большее количество этапов процесса.

Роботизированные направляющие используются в тех случаях, когда длина технологического процесса превышает рабочую зону стационарного основания робота или когда одному роботу необходимо обслуживать разные рабочие позиции.

Уход за машинами

Обслуживайте ряд станков по общей линейной траектории.

Сварочные работы

Выполняйте сварку длинных конструкций, нескольких приспособлений или отдельных сварочных участков.

Обработка материалов

Перемещение деталей между технологическими позициями в пределах протяженной производственной ячейки.

Паллетирование

Одна подвижная роботизированная база позволяет осуществлять захват и перемещение объектов в нескольких положениях.

разбрызгивание

Передвижение вдоль высоких или выступающих поверхностей в закрытом технологическом помещении.

Обработка на линии сушки аккумуляторов

Перемещение между складскими или технологическими отсеками на линии по производству аккумуляторов.

Одна колея, множество машин

Координируйте работу робота с несколькими станками там, где это позволяет планирование цикла.

Обработка крупных компонентов

Для доступа к большим рабочим зонам используйте наземные, приподнятые или ферменные конструкции.

Проект повышенной прочности, выполненный на заказ.

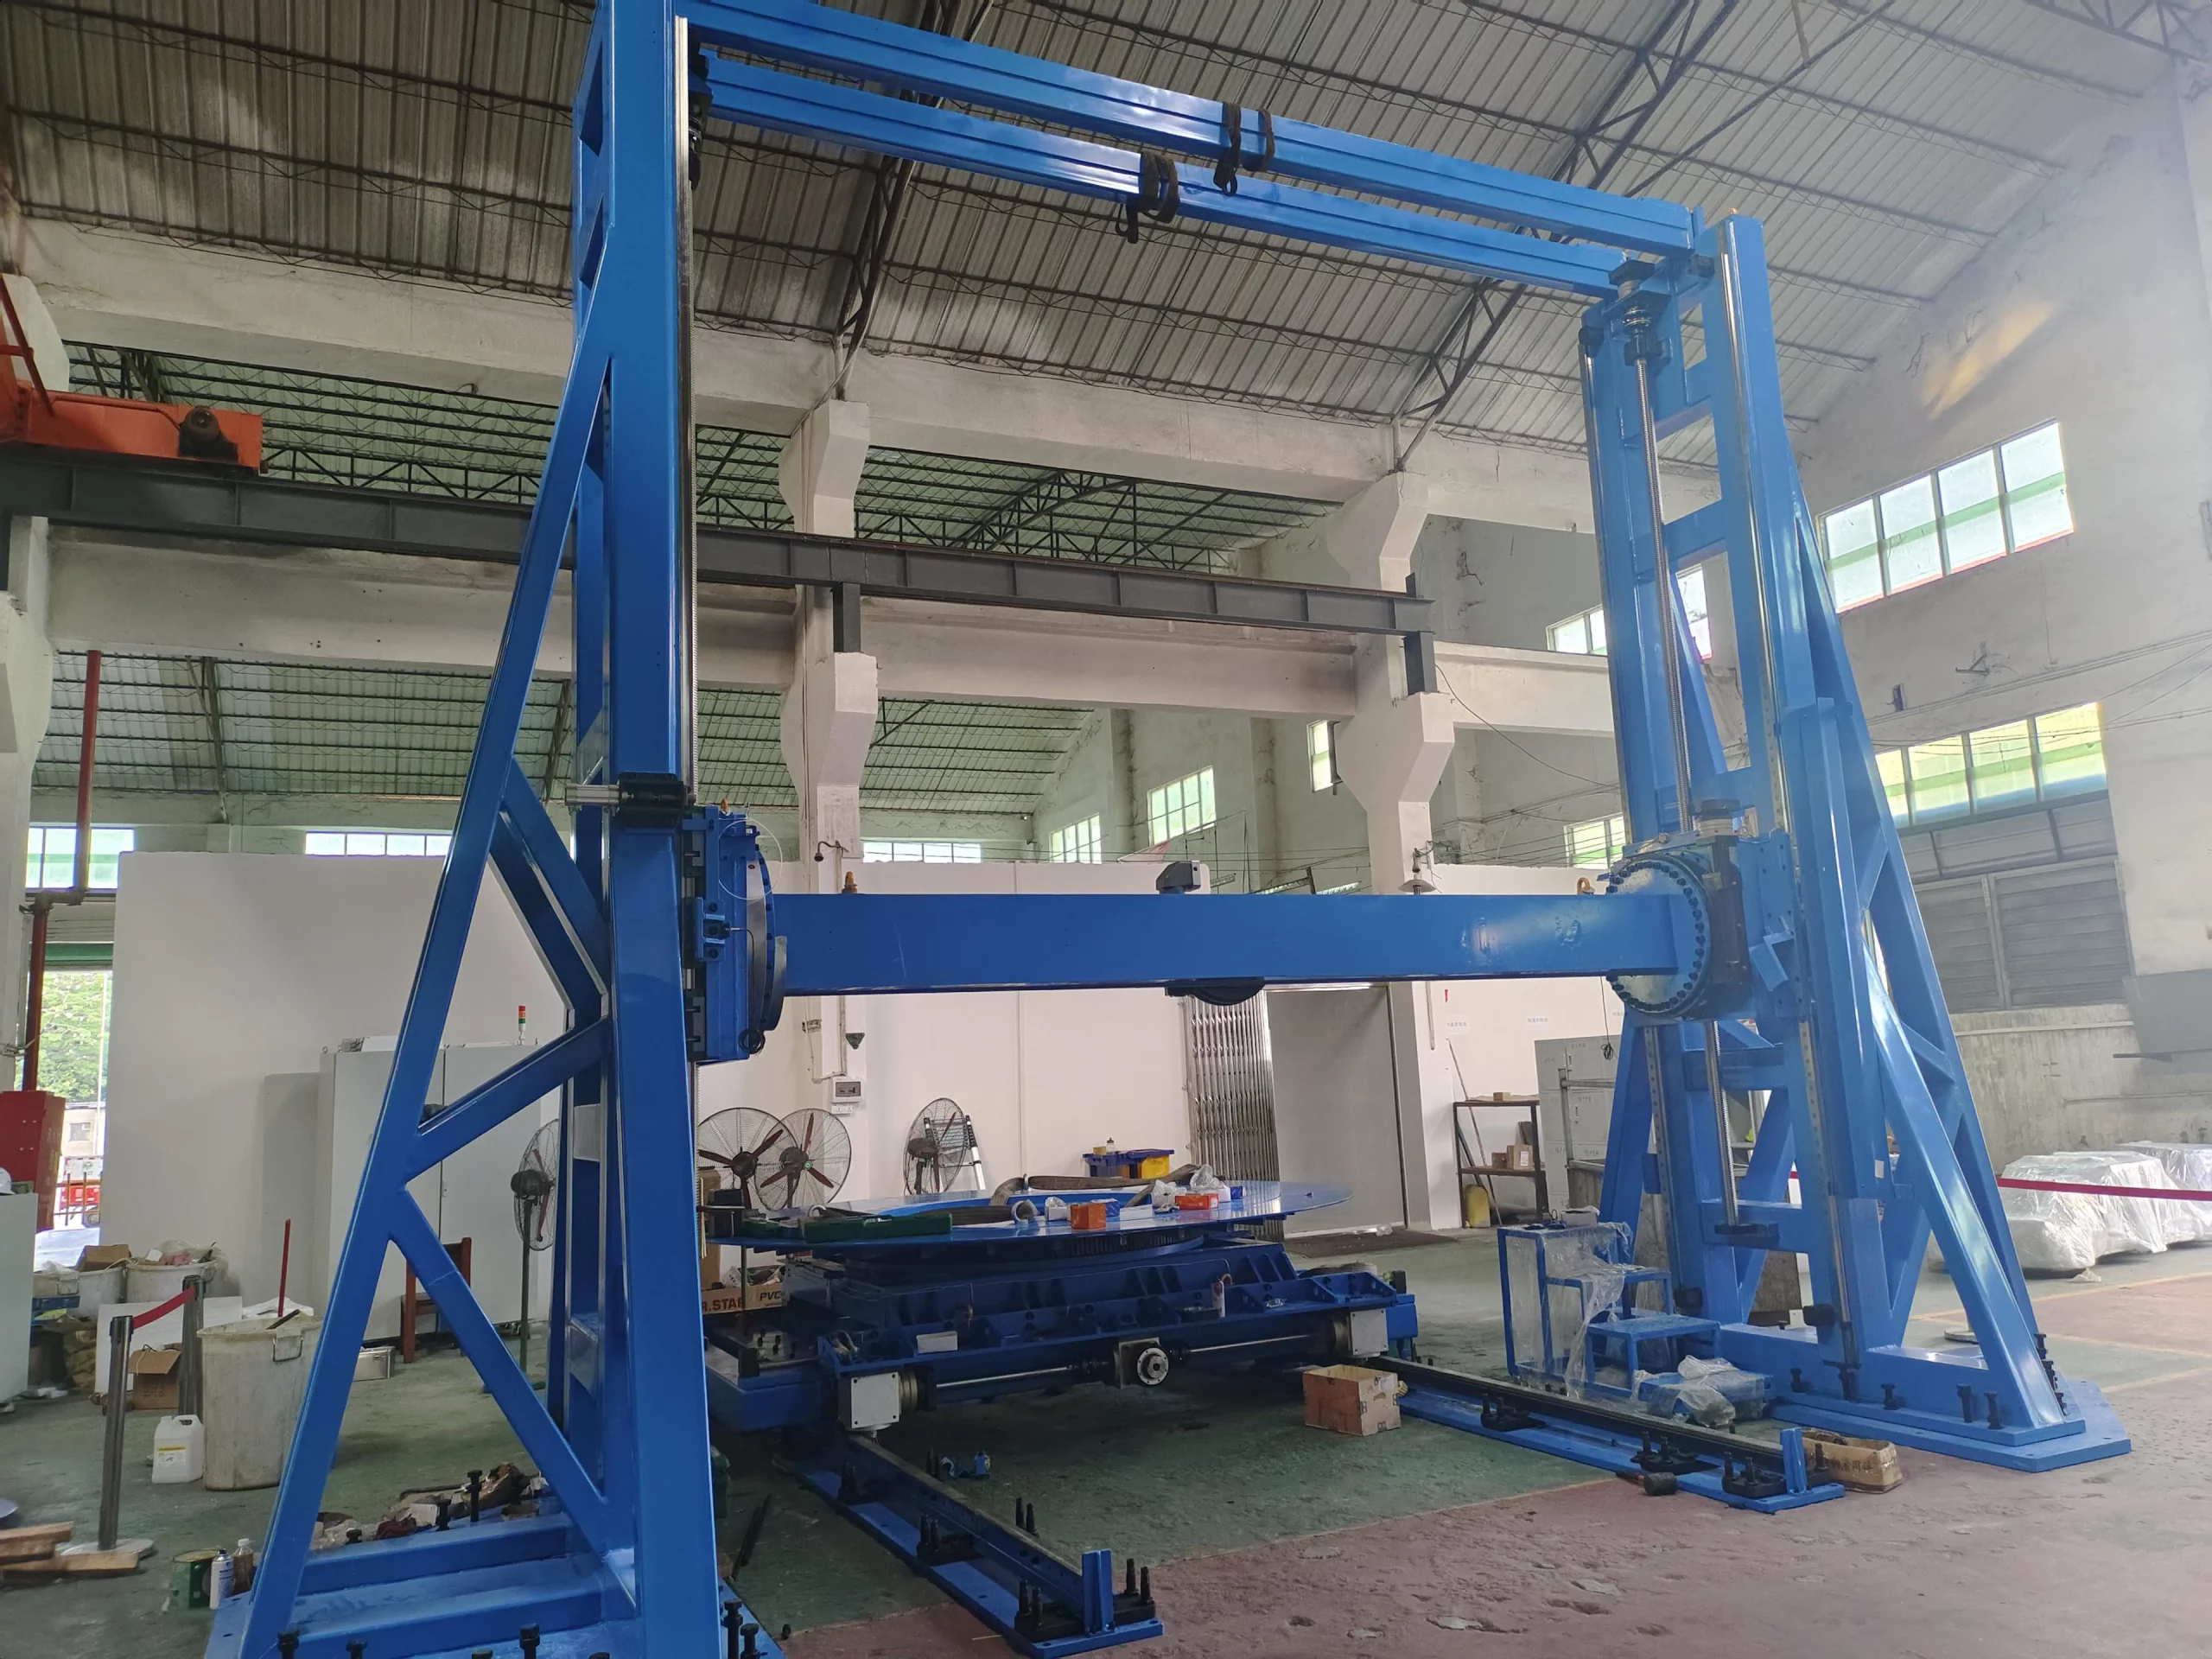
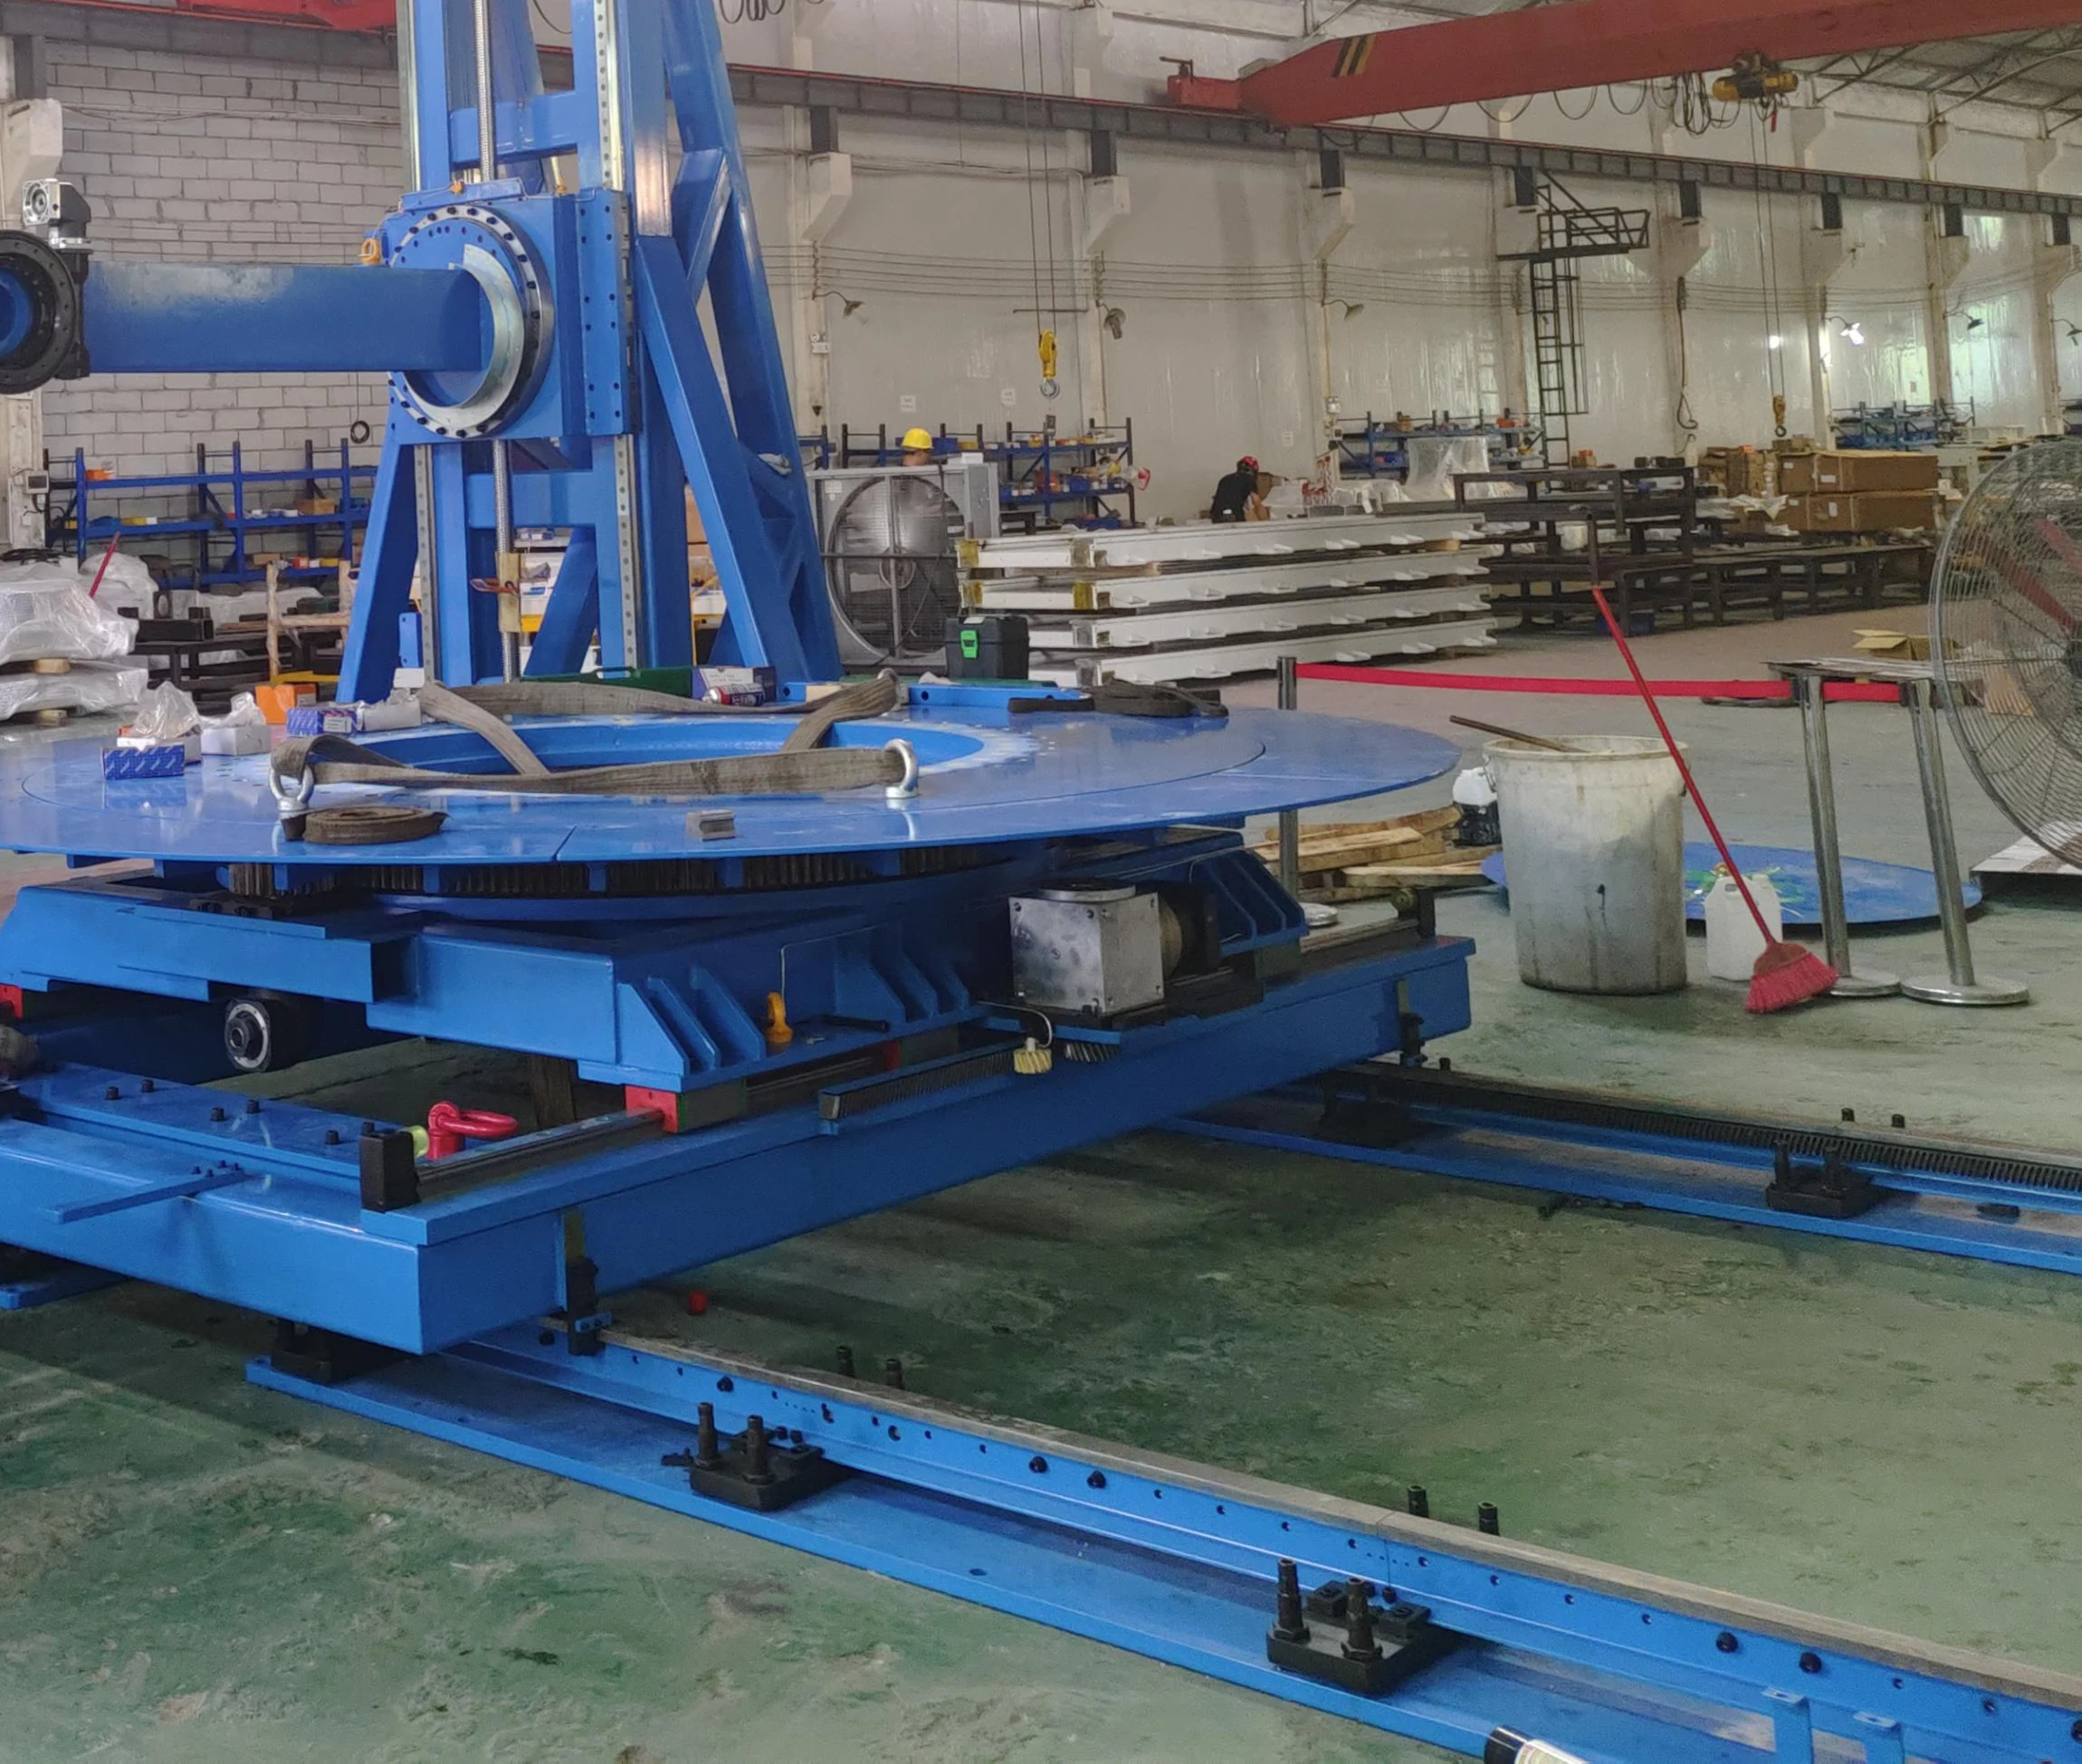
Специально разработанная система перемещения портального крана для работы с грузами весом до 10 тонн.

Компания EVST разработала нестандартную направляющую для портального крана, предназначенную для погрузочно-разгрузочных работ с грузоподъемностью 10 тонн. Это пример проекта, а не стандартная характеристика изделия или гарантия того, что аналогичная конструкция подойдет для другого применения.

Разработано на основе расчетных нагрузок и рабочих параметров проекта.
Структура, оси и интерфейсы определены после технического анализа.
Окончательные параметры грузоподъемности и движения подтверждены в рамках проекта.
Синяя изготовленная на заказ сверхпрочная портальная система перемещения в производственном цехе
Изготовление на заказ портального оборудования и направляющих модулей в производственном цехе.

Почему электромобильная велопарковка?

Конфигурирование, изготовление и проверка — все в одном рабочем процессе.

Разработка, ориентированная на практическое применение, подкрепленная более чем 15-летним опытом работы команды в области путевых систем.

Данные о роботе, нагрузке и компоновке преобразуются в требования к размерам привода, конструктивной конфигурации и интеграции, прежде чем будет выпущен окончательный проект.

Многократные проверки в процессе производства

На ключевых этапах производства проводятся проверки положения отверстий, плоскостности и работы без нагрузки, что позволяет выявлять проблемы до отгрузки.

Производственные мощности для обработки критически важных интерфейсов.

Использование нескольких обрабатывающих ресурсов обеспечивает контроль размеров монтажных отверстий, центровочных поверхностей и интерфейсов между направляющими и модулями.

Отжиг для снятия напряжений

Конструкционные элементы подвергаются отжигу для снижения остаточных напряжений и обеспечения долговременной стабильности размеров.

Часто задаваемые вопросы

Основы планирования траектории движения робота

Что такое роботизированная гусеница?

Роботизированная направляющая представляет собой приводную линейную ось, которая перемещает основание робота между рабочими положениями. Она расширяет рабочую зону робота и позволяет одному роботу обслуживать более длинный технологический маршрут или несколько станций.

Как выбрать между наземной, надземной и ферменной компоновкой?

Начните с геометрии технологического процесса и ограничений площадки. Наземные направляющие доступны и обеспечивают прямой доступ; надземные направляющие сохраняют доступ к этажам или поддерживают возвышенные конфигурации; ферменные системы покрывают большие рабочие зоны, предназначенные для конкретных задач. EVST подтверждает структуру после проверки компоновки ячейки.

Номинальная грузоподъемность каретки совпадает с полезной нагрузкой на запястье робота?

Нет. Номинальная нагрузка на каретку относится к подвижной платформе и включает в себя корпус робота. Нагрузка на запястье — это нагрузка, перемещаемая на фланце робота. Укажите оба значения, а также любые стояки или оборудование, установленные на каретке.

Как общая длина железнодорожных путей связана с эффективной протяженностью маршрута?

Эффективная длина перемещения меньше общей длины гусеничного хода, поскольку основание робота и необходимые концевые зазоры занимают часть этой длины. Окончательная длина перемещения подтверждается компоновкой рабочей зоны.

Можно ли настроить длину трассы?

Да. В проекте используются модули размером 3, 4, 5 и 6 м, а общая длина пути и эффективная длина хода заданы индивидуально. Для более длинных или иных вариантов требуется инженерная экспертиза конструкции, соединений и площадки.

Какие варианты защиты можно рассмотреть?

В качестве опций доступны полностью закрытые защитные кожухи, сильфоны, кожухи из рифленого металла и полузакрытые кожухи из листового металла. Для соответствующих проектов также может быть рассмотрена возможность изготовления изделий из нержавеющей стали марки 304 на заказ.

Какая информация о сайте необходима?

Предоставьте информацию о доступной площади, фундаменте, инженерных коммуникациях, расположении оборудования и приспособлений, ограничениях доступа и необходимых интерфейсах безопасности или управления. Фотографии и схема ячейки будут полезны для первоначального анализа.

Что мне следует отправить для первоначальной проверки конфигурации?

Укажите марку и модель робота, установленную массу, полезную нагрузку на запястье, требуемый ход, область применения, целевую скорость и повторяемость, рабочий цикл, условия окружающей среды, предпочтительную компоновку и имеющиеся чертежи площадки.

Продукты и ресурсы

Продолжайте с должным уровнем детализации.

Сначала изучите системы, предназначенные для конкретного применения. При необходимости обратитесь к руководству для инженеров, если вам нужны основные принципы выбора.

Начнём с требований.

Подготовьте входные данные для управления движением робота.

Отправьте модель робота, установленную массу, требуемый ход, область применения, рабочий цикл, условия окружающей среды и, если имеется, чертеж рабочей зоны. EVST сможет предоставить первоначальные рекомендации по конфигурации и обратную связь по компоновке.

Отправьте ваши требования
логотип EVST
Обзор конфиденциальности

На этом веб-сайте используются файлы cookie, чтобы мы могли предоставить вам наилучшие возможности для пользователей. Информация о файлах cookie хранится в вашем браузере и выполняет такие функции, как распознавание вас, когда вы возвращаетесь на наш сайт, и помогаете нашей команде понять, какие разделы веб-сайта вы найдете наиболее интересными и полезными.