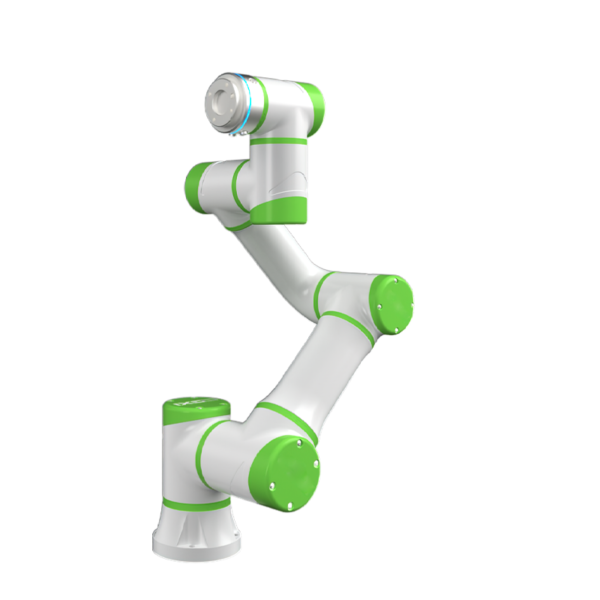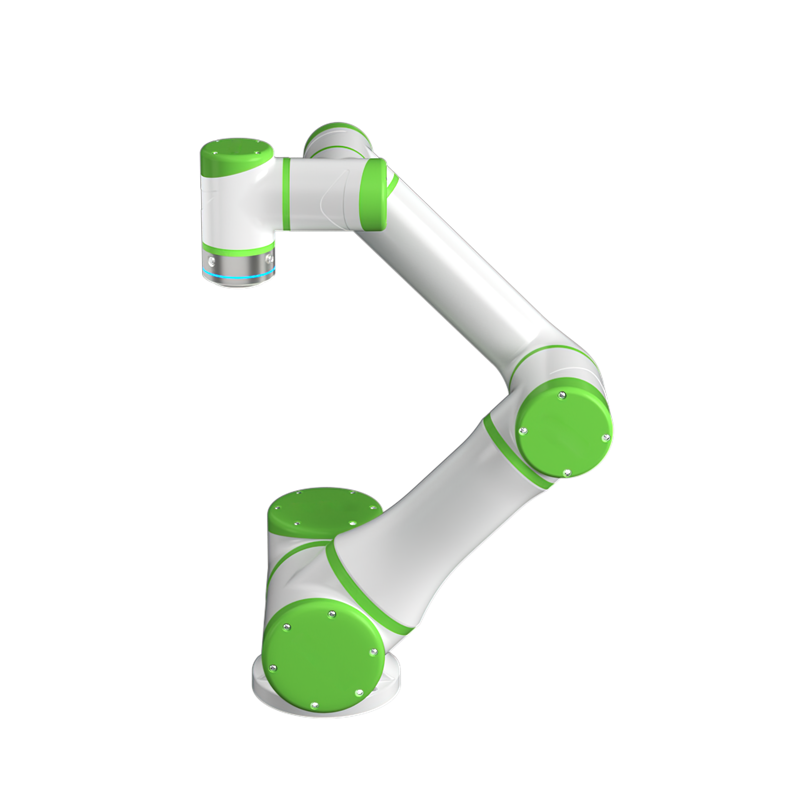
| MUDEL | R18-095S | |
| Robot Arm Net kaheksa (ilma kaabliteta) |
35kg | |
| kasulik koormus | 18kg | |
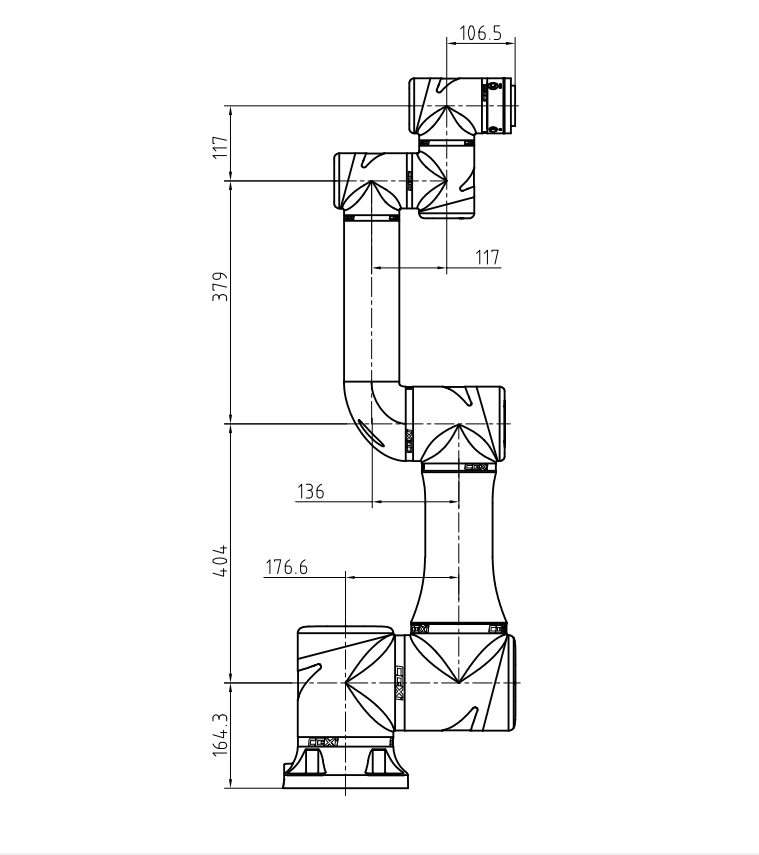
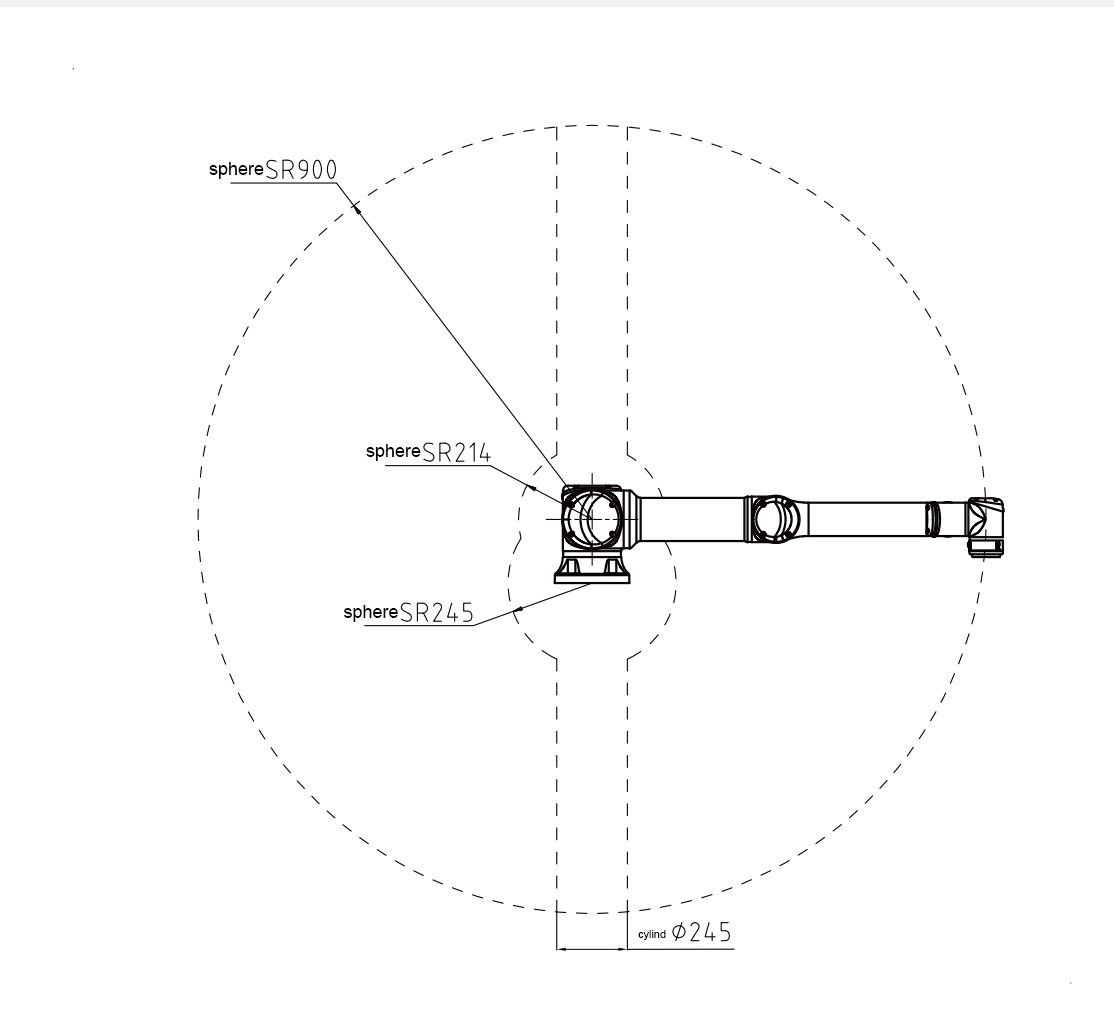
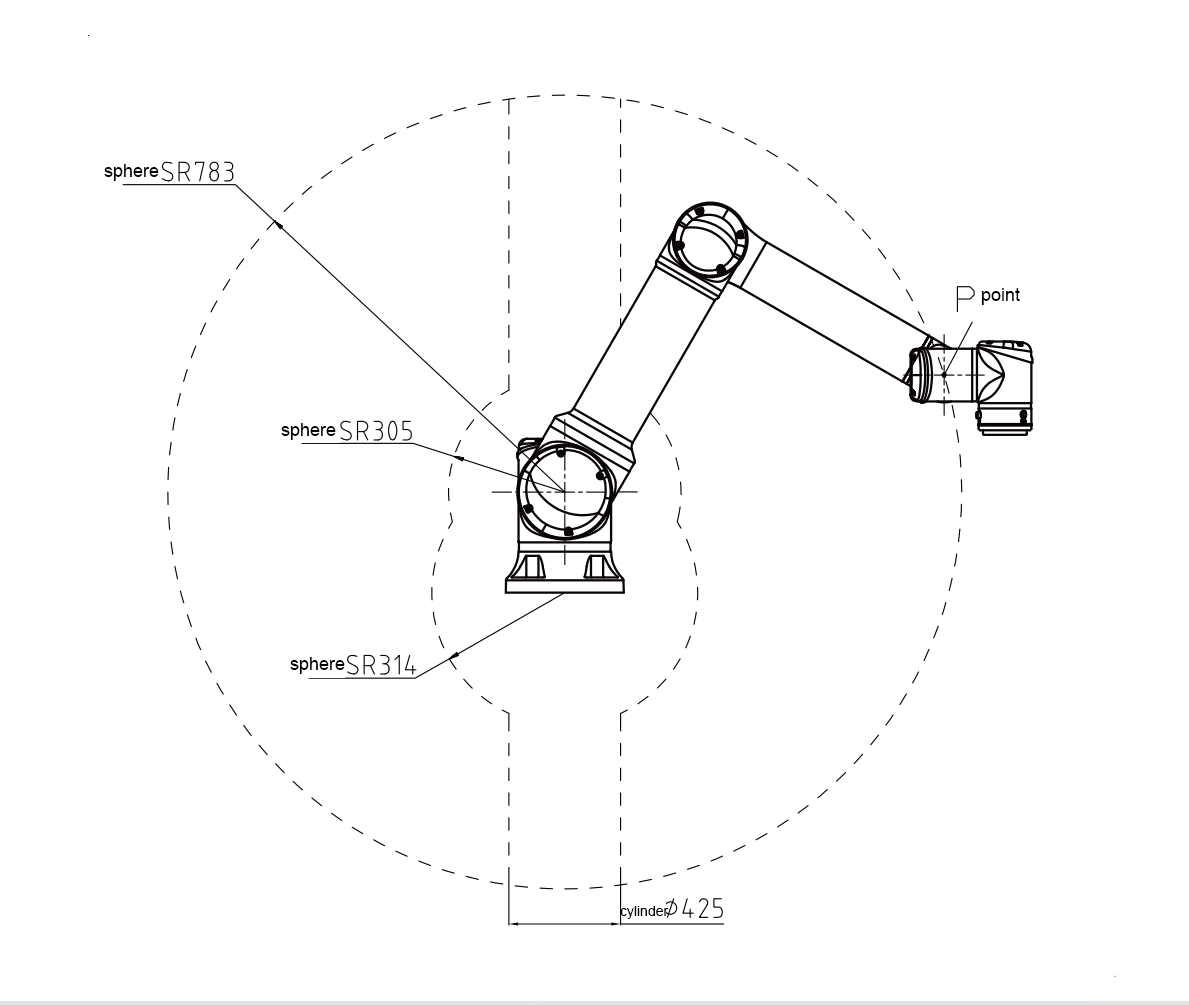
| Käeulatus | 900mm | |
| Vabaduse aste | 6 | |
| Liikumisvahemik | Liigend 1 | 360 ° ± |
| Liigend 2 | 360 ° ± | |
| Liigend 3 | 165 ° ± | |
| Liigend 4 | 360 ° ± | |
| Liigend 5 | 360 ° ± | |
| Liigend 6 | 360 ° ± | |
| Liikumiskiirus | Liigend 1 | 150 ° / s |
| Liigend 2 | 150 ° / s | |
| Liigend 3 | 210 ° / s | |
| Liigend 4 | 240 ° / s | |
| Liigend 5 | 240 ° / s | |
| Liigend 6 | 240 ° / s | |
| EOA maksimaalne kiirus | 2m / s | |
| Korduv positsioneerimise täpsus (maksimaalne) | ± 0.02 mm | |
| Positsioneerimise absoluutne täpsus (maksimaalne) | 0.5mm | |
| Juhtbuss/sagedus | EtherCAT/1kHz | |
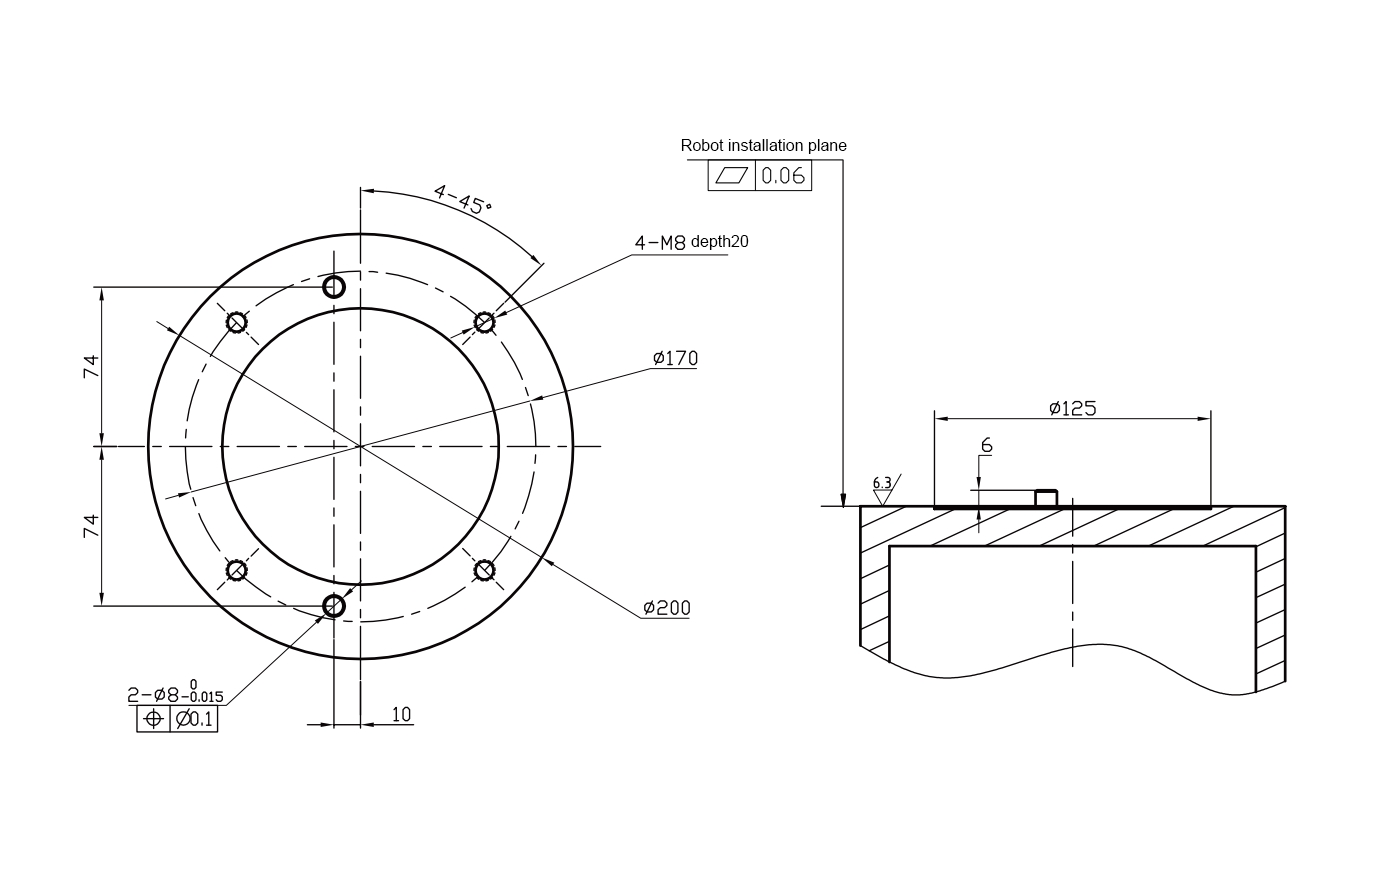
| Paigaldamise meetod | suvalise nurga alt | |
| Tüüpiline võimsus | 550W | |
| MATERJAL | Alumiiniumi sulam | |
| Ümbritseva õhu temperatuur | -5 ° C ~ 55 ° C | |
| Töökeskkond (niiskus) | RH 5% - 90% (kondensatsiooni pole) |
|
| Kaabli pikkus | 6m | |
| IP-KLASTE | IP65 | |
| müra | ≤60dB | |
| Tööriista lõpp IO port | digitaalsisend*2, digiväljund*2, analoogsisend*2, väljundtoide 24V/1A*1 |
|
| Tööriista lõpp-kommunikatsiooniport | digitaalsisend*2, digiväljund*2, analoogsisend*2, väljundtoide 24V/1A*1 |
|