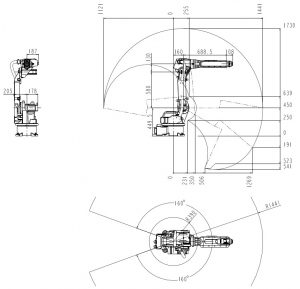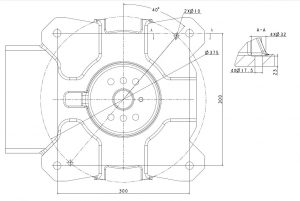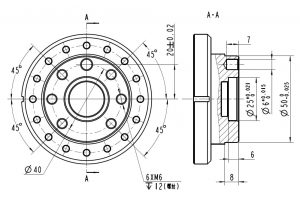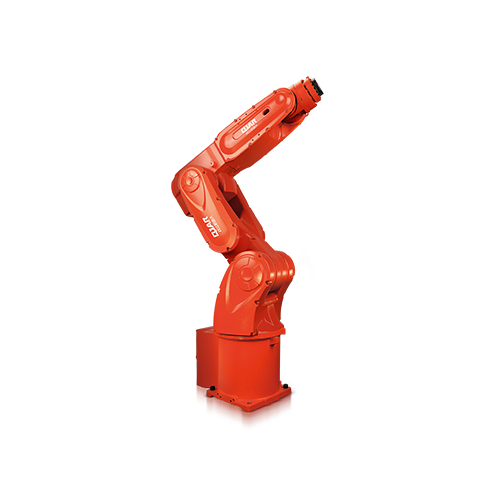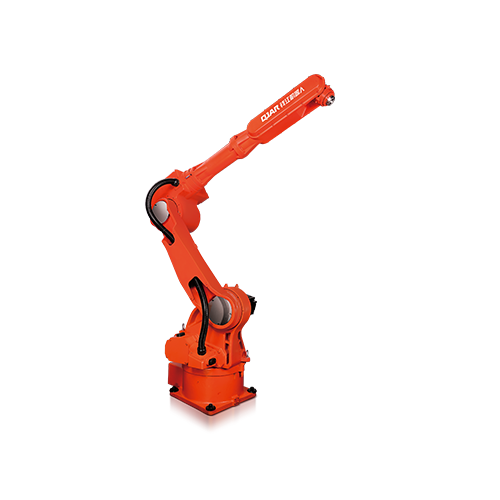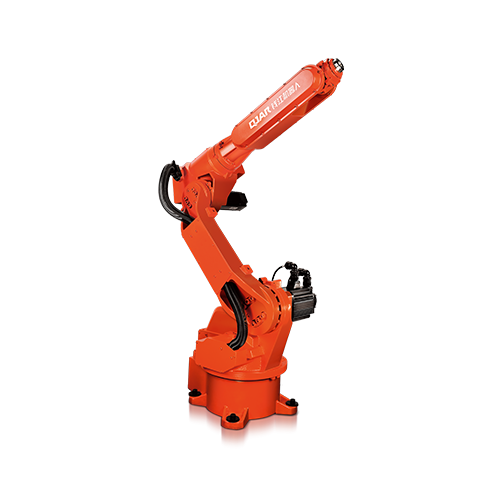
| الموديل | QJR6-1 | |
| رقم المحور | 6 | |
| الحمولة | 6kg | |
| كرر الوضعية | ± 0.03mm | |
| ماكس أرسبان | 1441 مم | |
| نطاق الحركة | J1 | ± 168º |
| J2 | ﹢150°، ﹣89° | |
| J3 | ﹢87°، ﹣111° | |
| J4 | ± 170º | |
| J5 | ± 125º | |
| J6 | ± 360º | |
| السرعة القصوى | J1 | 201 درجة / ثانية |
| J2 | 178 درجة / ثانية | |
| J3 | 201 درجة / ثانية | |
| J4 | 430 درجة / ثانية | |
| J5 | 430 درجة / ثانية | |
| J6 | 602 درجة / ثانية | |
| عزم الدوران المسموح به | J4 | 13.1N.m |
| J5 | 13.1N.m | |
| J6 | 5.9N.m | |
| لحظة الجمود | J4 | 0.3 كجم.م² |
| J5 | 0.3 كجم.م² | |
| J6 | 0.06 كجم.م² | |
| وزن الجسم الروبوت | 170kg | |
| قدرة السلطة | 2.7kVA | |
| مجلس الوزراء الحجم | 580 * 600 * 960mm | |
| مجلس الوزراء الوزن | 130kg | |
| مصدر | ثلاث مراحل أربع أسلاك | |
| نموذج التثبيت | الأرض، السقف | |
| تطبيق | التحميل والتفريغ والمناولة والفرز والتجميع وما إلى ذلك. | |